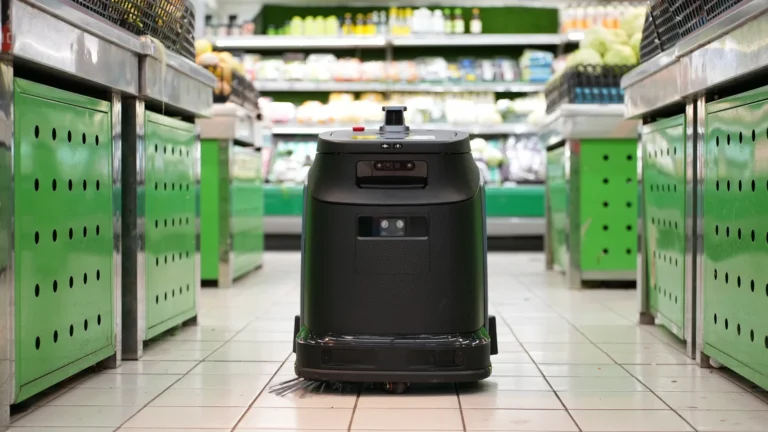
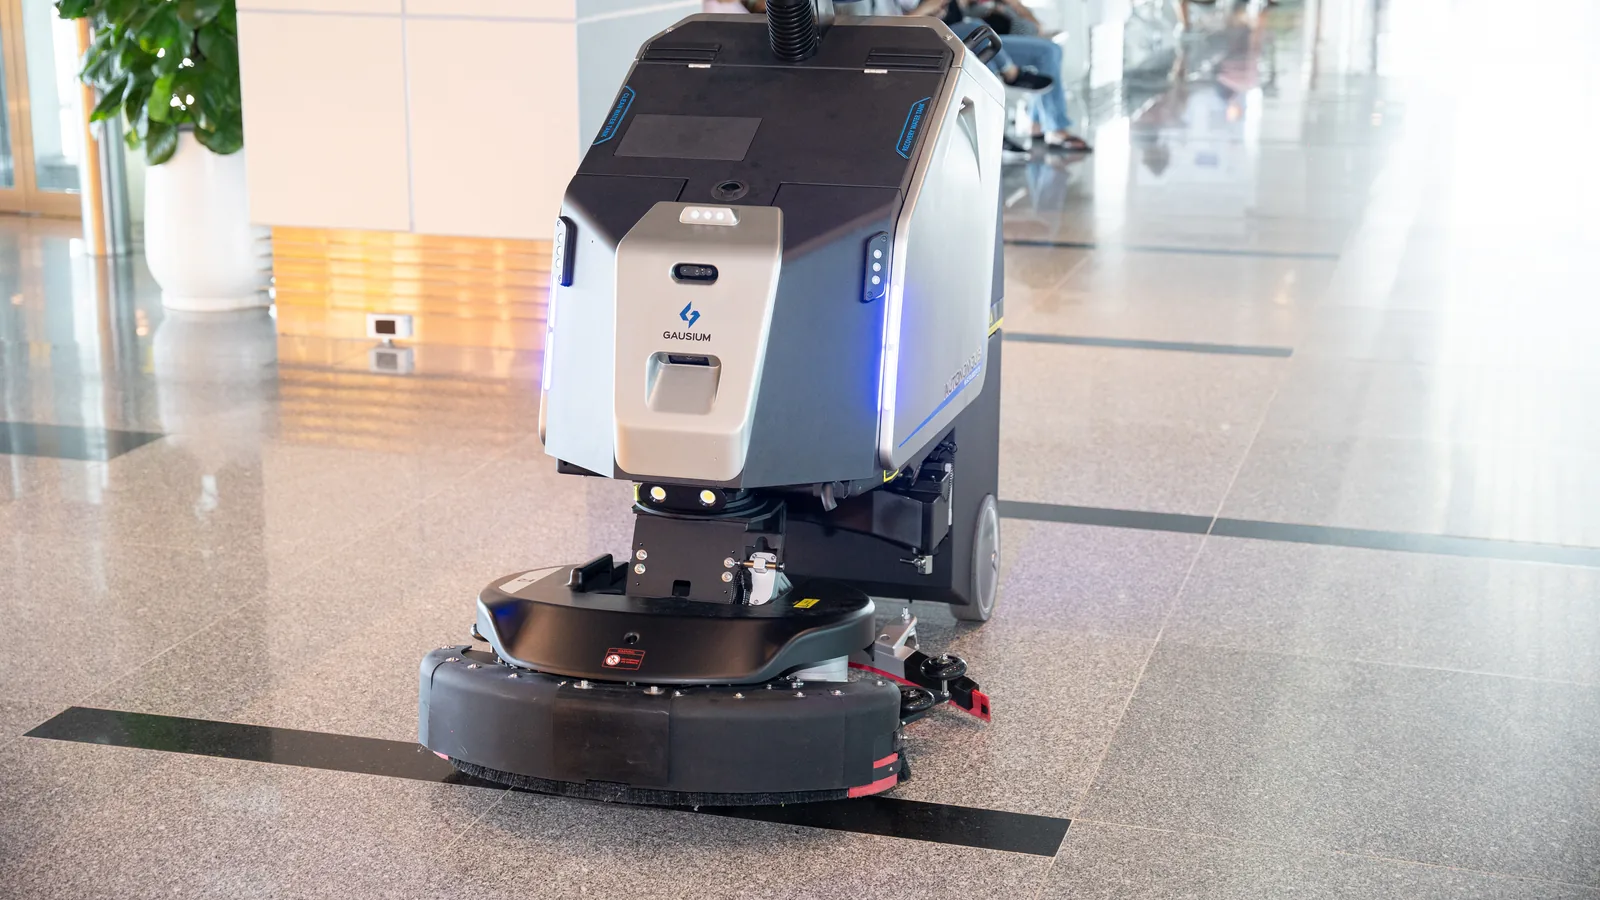
Na kratko: pri izbiri čistilnega robota preverite pet ključnih lastnosti: ali je primeren za vse vrste tal na načrtovani poti, kako zanesljivo se znajde v prostoru med običajnim delom, ali zna zaznati umazanijo in jo očistiti ciljno, koliko opravil lahko med posameznimi nalogami opravi sam ter kako ga lahko upravljate in spremljate na daljavo.
Preverjajte jih v tem vrstnem redu. Najprej vrste tal, saj lahko že te izločijo neprimerne modele. Nato navigacijo, zaznavanje umazanije in samooskrbo, ki določajo, koliko dela bo po uvedbi robota še vedno ostalo zaposlenim. Če načrtujete več robotov ali več lokacij, preverite še možnosti upravljanja flote.
Pri Gausiumu to pomeni na primer Phantas za objekte z različnimi vrstami tal, tudi nizkimi preprogami, Miro in Marvel za pometanje in krtačenje v enem prehodu, Omnie za prometne in zahtevnejše stavbe ter Beetle Pro za suho pometanje industrijskih tal.
Robot je lahko na papirju zmogljiv, vendar to ne pomeni veliko, če ni primeren za vaša tla, se ne znajde v dejanskem prometu objekta ali med delom zahteva preveč posegov zaposlenih.
Pred nekaj leti je bilo glavno vprašanje, ali je avtonomno čiščenje tal sploh dovolj razvito za resno uporabo. Danes je pomembnejše vprašanje, kateri čistilni robot je primeren za vaš objekt.
Razlike med posameznimi modeli se pokažejo predvsem pri petih lastnostih, ki jih opisujemo v nadaljevanju.
Vodnik je namenjen upravljavcem objektov, vodjem čiščenja in čistilnim servisom, ki primerjajo različne rešitve. Pri vsaki lastnosti pojasnjujemo, zakaj je pomembna in kaj je smiselno preveriti pred nakupom.
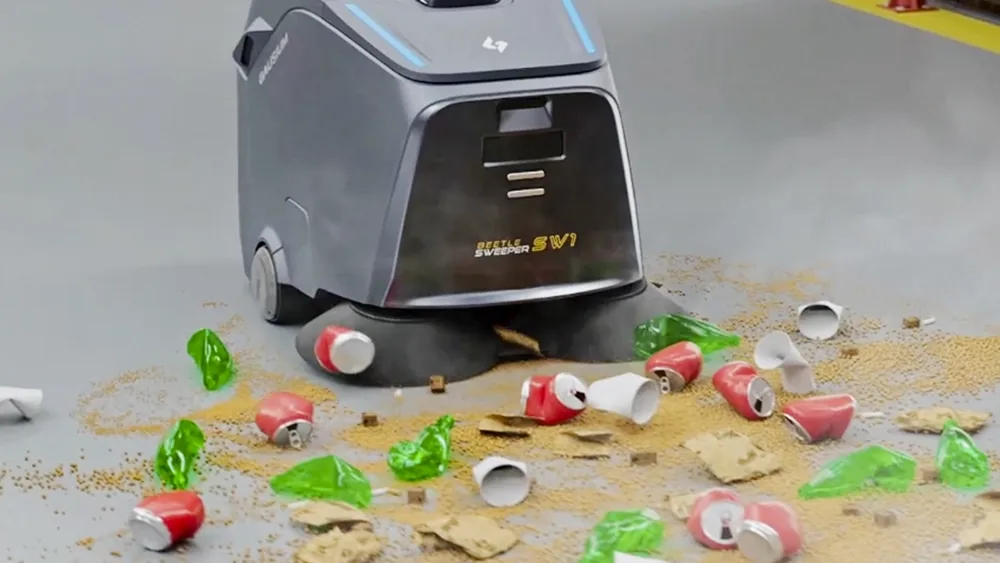
Ena od lastnosti, ki lahko pomembno vpliva na učinkovitost čiščenja, je ciljno čiščenje umazanih mest.
Klasično čiščenje, ročno ali robotsko, običajno sledi preprosti logiki: očisti celotno načrtovano površino, ne glede na to, kateri deli so dejansko umazani.
Tak način zagotavlja sistematično pokritost, vendar porablja čas, vodo, čistilo in energijo tudi na površinah, ki dodatnega čiščenja morda ne potrebujejo.
Novejši profesionalni čistilni roboti lahko uporabljajo kamere in algoritme za prepoznavanje umazanije. Med vožnjo pregledujejo tla, zaznajo smeti ali madeže ter čiščenje prilagodijo dejanskemu stanju površine.
To je posebej uporabno v prostorih z veliko prometa, kot so letališča, supermarketi, javne stavbe in logistični centri, kjer se umazanija ne pojavlja enakomerno po celotni površini.
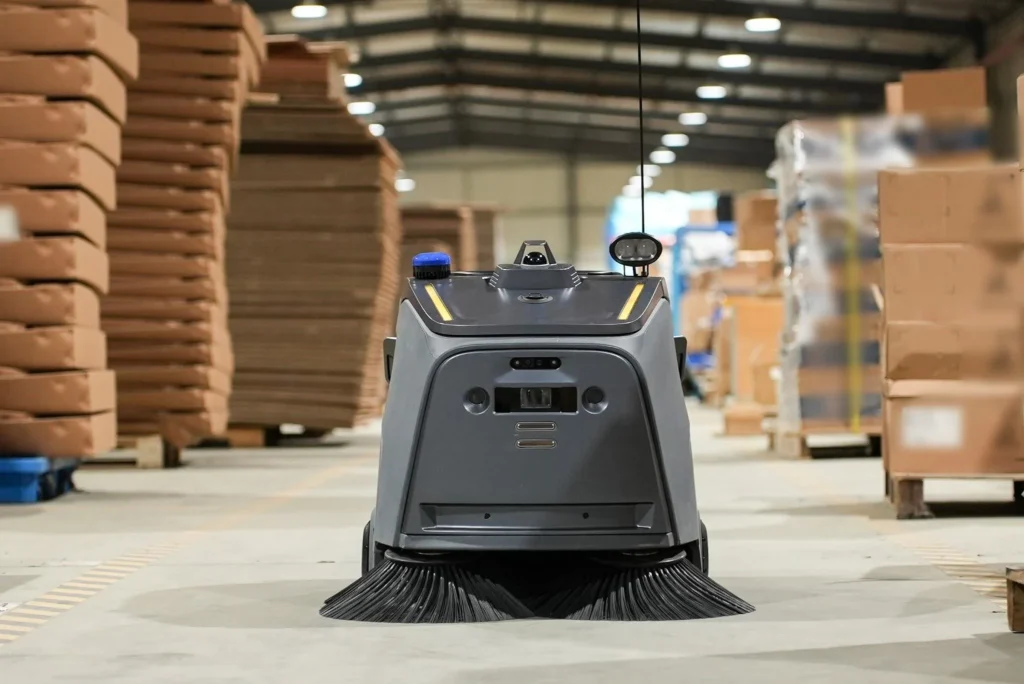
Roboti Phantas, Beetle Pro in Omnie imajo način ciljnega čiščenja Spot Cleaning Mode, ki združuje zaznavanje umazanije in samostojno navigacijo.
Gausium za Beetle Pro pri ciljnem čiščenju navaja do 400 % večjo učinkovitost in več kot 40.000 m² očiščene površine v eni noči. Gre za podatke proizvajalca, dejanska zmogljivost pa je odvisna od objekta, poti, količine umazanije in drugih pogojev.
Pri primerjavi robotov ne preverjajte samo, ali robot zazna umazanijo. Pomembno je tudi, kako se odzove na predmete ali razlitja, ki jih ne sme pobrati.
Če na primer zazna kabel ali večje razlitje, ki bi lahko povzročilo težavo, je pomembno, da ga prepozna kot oviro, se mu izogne in po potrebi opozori upravljavca.
Takšno obnašanje v praksi močno vpliva na to, koliko posegov zaposlenih bo robot potreboval med vsakodnevnim delom.
Na spodnjem posnetku (v angleščini) je prikazano ciljno čiščenje pri več robotih Gausium, med njimi pri modelih Beetle, Phantas in Omnie.
Pogoji na predstavitvi ali sejmu niso enaki razmeram v objektu med običajnim delovnim dnem.
V skladišču se premikajo viličarji in palete. V trgovini so kupci, nakupovalni vozički in promocijska stojala. V proizvodnji se premika oprema, spreminjajo se delovne poti, nekateri deli prostora pa so slabše osvetljeni.
Profesionalni čistilni robot mora biti sposoben v takšnem okolju zanesljivo določati svoj položaj, zaznavati ovire in sproti prilagajati svojo pot.
Zato se pri navigaciji uporabljajo različni senzorji, kot so 3D LiDAR, globinske in RGB kamere. Združevanje podatkov iz več senzorjev robotu omogoča, da se orientira v prostoru in hkrati spremlja spremembe v svoji okolici.
Roboti Gausium za navigacijo uporabljajo LiDAR in druge senzorje, zato njihova orientacija ni odvisna samo od vidne svetlobe. To je pomembno v garažah, skladiščih in drugih prostorih, kjer robot pogosto dela ponoči ali pri slabši osvetlitvi.
Pri modelu Beetle Pro je za industrijske in logistične objekte pomembna tudi rešitev AutoPass, ki omogoča povezavo z avtomatskimi drsnimi vrati. Robot lahko tako samostojno prehaja med posameznimi območji objekta, ne da bi mu moral zaposleni vsakič odpirati vrata.

Pri primerjavi robotov zato ne glejte samo seznama senzorjev. Preverite predvsem, kako se robot obnaša v vašem dejanskem okolju:
Najboljši preizkus navigacije je zato preizkus v objektu med običajnim delom.
Precej bolje razume, kaj se dogaja okoli njega. Med ljudmi in vozički se znajde bolje kot starejši modeli.
Uporabnik robota Gausium Omnie
Kako se robot obnese med obiskovalci in katera opravila je še vedno smiselno pustiti za čas po zaprtju, podrobneje opisujemo v vodniku Čiščenje javnih stavb med obratovalnim časom z roboti.
Tla v poslovnih objektih so redko povsem enotna.

V isti stavbi so lahko brušen beton, vinil, keramika, epoksi in preproge. Pred izbiro robota je zato treba preveriti, katere površine bo moral dejansko čistiti in kakšen način čiščenja potrebuje vsaka od njih.
V nekaterih objektih lahko večino površin pokrije en večnamenski robot. Drugje je bolj smiselna kombinacija dveh različnih robotov, od katerih je vsak namenjen svoji vrsti čiščenja.
Pri robotih Gausium lahko izbiro poenostavljeno predstavimo tako:
| Model | Za kaj je namenjen |
|---|---|
| Phantas | Združuje sesanje, pometanje, krtačenje in suho brisanje. Primeren je za trda tla in nizke preproge. Z vgrajenim ročajem omogoča tudi preklop na ročno upravljanje. |
| Mira | Pometa in krtači v enem prehodu, zato predhodno ročno pometanje praviloma ni potrebno. Zaradi kompaktnih mer je primerna tudi za ožje prehode. |
| Marvel | Prav tako združuje pometanje in mokro krtačenje v enem prehodu ter je namenjen večjim odprtim površinam. |
| Omnie | Namenjen je predvsem čiščenju trdih tal v večjih in prometnih objektih. |
| Beetle Pro | Namenjen je pometanju suhe umazanije na industrijskih površinah v notranjih prostorih in na prostem. Ni namenjen mokremu krtačenju. |
| Vacuum 40 | Namenjen je sesanju večjih preprog in tekstilnih talnih oblog. |
Preverjanje je preprosto: prehodite načrtovano pot robota in zapišite vse vrste tal, ki jih bo moral čistiti.
Nato preverite, ali so te površine primerne za izbrani model in ali robot zanje omogoča ustrezen način čiščenja.
Še tako dobra navigacija ali visoka nazivna zmogljivost ne pomagata, če robot ni primeren za tla, ki jih mora čistiti.
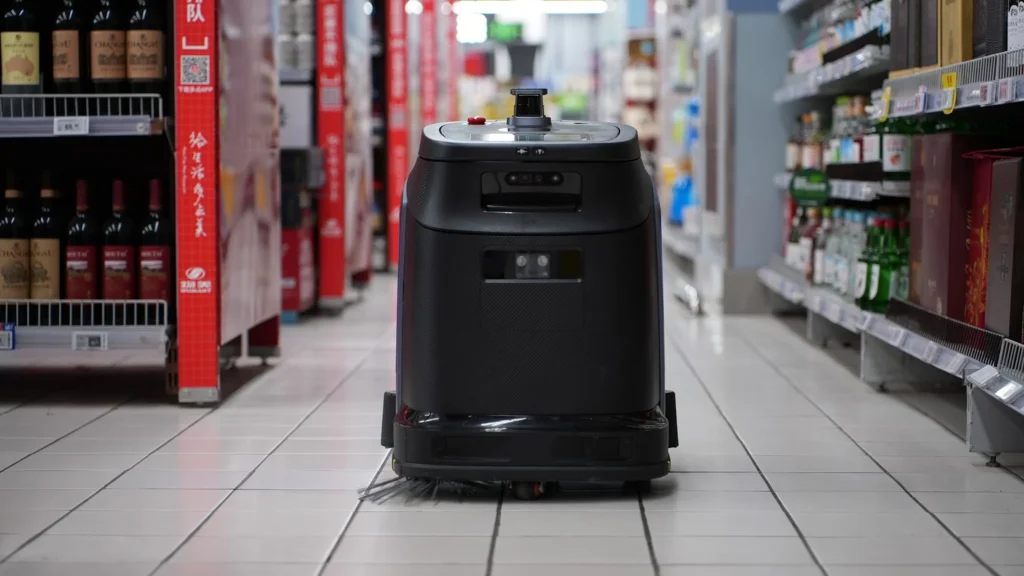
V trgovinah in pisarnah se pogosto kombinirajo trda tla in preproge. V takšnem objektu je zato smiselno že pred izbiro modela preveriti, ali lahko vse površine pokrije en robot ali potrebujete dva različna sistema.
Glavna prednost avtonomnega čiščenja je, da robot prevzame ponavljajoče se delo, zaposleni pa se lahko posvetijo drugim nalogam.
Ta prednost se hitro zmanjša, če mora nekdo vsakih nekaj ur ročno priklopiti polnilnik, dolivati čisto vodo, prazniti umazano vodo ali čistiti notranjost robota.
Zato pri izbiri preverite tudi, koliko opravil lahko robot med posameznimi cikli opravi sam.
Pri združljivih modelih lahko delovna postaja poskrbi za:
Pri samočiščenju obstajata dva pristopa.
Katera rešitev je primernejša, je odvisno od modela in predvsem od infrastrukture objekta.
Pri mokrem čiščenju je treba poleg električnega priključka preveriti tudi možnost priklopa čiste vode in odtoka.
Kaj dejansko omogoča polnilna postaja in kdaj potrebujete delovno postajo, podrobneje pojasnjujemo v članku Polnilna postaja za čistilni robot: kaj pokrije in kaj ne.
Samooskrba je posebej pomembna pri daljšem ali nočnem čiščenju. Robot se lahko med nalogami vrne na postajo, kjer se napolni in pri ustrezno opremljenih sistemih opravi tudi druge servisne postopke.
To zmanjša število posegov zaposlenih, ne odpravi pa jih povsem.
Praznjenje zbiralnika smeti in menjava potrošnega materiala še vedno zahtevata ročno delo. Pred uvedbo je zato smiselno določiti, kdo bo za ta opravila odgovoren in kako pogosto jih bo izvajal.
En robot v enem objektu lahko brez večjih težav spremlja lokalna ekipa.
Pri več robotih ali več lokacijah pa postane pomembno centralno upravljanje.
Sistem za upravljanje flote mora omogočati pregled nad stanjem robotov, opravljenimi nalogami in potrebami po vzdrževanju. Pri večjih sistemih je koristna tudi možnost upravljanja zemljevidov, poti in urnikov na daljavo.
To je posebej pomembno za:
Če se postavitev prostora spremeni, je možnost prilagoditve poti na daljavo lahko bistveno učinkovitejša od obiska tehnika na vsaki posamezni lokaciji.
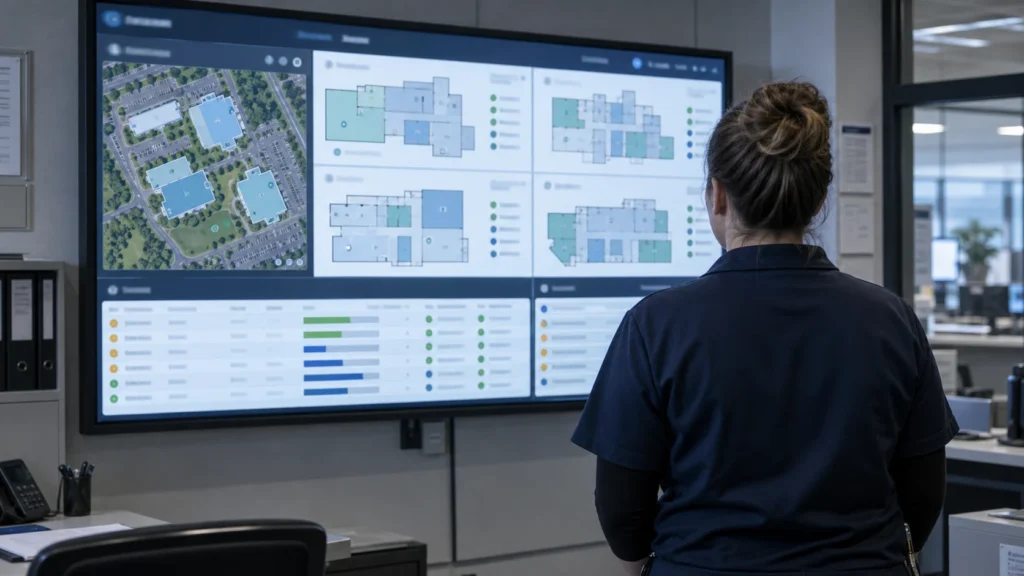
Gausiumova oblačna platforma omogoča spremljanje delovanja robotov, nalog in poročil ter pregled več naprav oziroma lokacij.
Samo čiščenje pa ne poteka v oblaku. Ključne funkcije navigacije in izvajanja shranjenih nalog potekajo na robotu.
Kaj se zgodi ob izpadu povezave in katere funkcije takrat niso na voljo, podrobneje opisujemo v članku Čistilni robot brez interneta: kaj deluje in kaj ne.
Vseh pet lastnosti je pomembnih, vendar jih je smiselno preverjati v določenem vrstnem redu.
Prve lahko hitro izločijo modele, ki za vaš objekt sploh niso primerni.
| Korak | Kaj preveriti |
|---|---|
| 1. Vrste tal | Zapišite vse površine na načrtovani poti in preverite, ali so primerne za izbrani model ter način čiščenja. |
| 2. Navigacija | Preverite, ali robot zanesljivo deluje v dejanskih razmerah: med ljudmi, viličarji, pri slabši osvetlitvi in skozi vrata med posameznimi območji. |
| 3. Zaznavanje umazanije | Preverite, ali robot omogoča ciljno čiščenje in kako ravna s predmeti oziroma ovirami, ki jih ne sme pobrati. |
| 4. Samooskrba | Preverite, kje bo postaja, katere postopke lahko robot opravi sam in katera opravila še vedno zahtevajo zaposlenega. |
| 5. Upravljanje flote | Če imate več robotov ali lokacij, preverite možnosti oddaljenega spremljanja, urejanja poti in upravljanja urnikov. |
Če teh pet področij preverite pred nakupom, boste precej lažje ugotovili, kateri model dejansko ustreza vašemu objektu.
Napačna izbira se namreč ne pokaže samo v nakupni ceni. Pokaže se predvsem v času zaposlenih, ki ga robot kljub avtomatizaciji še vedno potrebuje.
Kako strošek dela in prihranek časa pretvoriti v dobo povračila, opisujemo v vodniku ROI industrijskega čistilnega robota.
Čistilni robot ni nujno univerzalna rešitev za celoten objekt.
En model lahko pokrije večino stavbe predvsem takrat, ko so vrste tal, širine prehodov in vrste umazanije na različnih območjih podobne.
Če stavba združuje na primer pisarne s preprogami, hodnike s trdimi tlemi in večjo industrijsko površino, je lahko kombinacija različnih robotov učinkovitejša od iskanja enega modela za vse naloge.
Pomembna je tudi vrsta umazanije.
Beetle Pro je na primer pometalni robot. Primeren je za prah, pesek in drugo suho umazanijo, ni pa namenjen mokremu krtačenju oprijetih madežev.
Tudi najbolj samostojen robot ne odpravi vsega ročnega dela. Zbiralnik smeti je treba prazniti, potrošni material menjati, robota pa redno pregledovati in vzdrževati.
Pri delu med ljudmi je treba določiti tudi območja čiščenja, urnike in morebitna območja, kamor robot ne sme.
Cilj zato ni izbrati robota, ki naj bi »delal vse«, ampak model, ki bo samostojno prevzel čim več tistega dela, za katerega je dejansko zasnovan.
Pri Karan & Delfin prodajamo profesionalne čistilne robote Gausium v Sloveniji.
Pri izbiri robota najprej preverimo vrste tal, način in vrsto umazanije, širino prehodov, promet v objektu, razpoložljiva časovna okna za čiščenje ter možnosti postavitve polnilne oziroma delovne postaje.
Na podlagi teh podatkov lahko izločimo modele, ki za objekt niso primerni, in nato primerjamo tiste, ki lahko dejansko opravijo načrtovano delo.
Rešitve so namenjene različnim okoljem, od skladišč in logističnih centrov ter industrije in proizvodnje do trgovin, pisarn, hotelov in zdravstvenih ustanov.
Najbolj zanesljiv način izbire je preizkus na dejanski lokaciji.
Tako lahko preverite, kako se robot obnese na vaših tleh, med ljudmi in drugimi ovirami, skozi prehode in vrata ter koliko površine lahko v razpoložljivem času dejansko očisti.
Dogovorite se za predstavitev čistilnega robota na vaši lokaciji.
Najprej preverite vrste tal. Zapišite vse površine na načrtovani poti in preverite, ali so primerne za izbrani model in njegov način čiščenja.
Šele nato primerjajte navigacijo, zaznavanje umazanije, samooskrbo in možnosti upravljanja.
Lahko, če so vrste tal, širine prehodov in način čiščenja po celotnem objektu dovolj podobni.
Če stavba združuje zelo različne površine in naloge, je lahko učinkovitejša kombinacija dveh različnih robotov.
Tudi več nadstropij ni ovira: če ima stavba dvigalo, lahko isti robot čisti vsa nadstropja. Med njimi ga lahko prepelje zaposleni, pri modelih s povezavo z dvigalom, na primer Phantas, pa se med nadstropji premika sam.
Odvisno od modela, načina uporabe in opreme.
Robot z ustrezno postajo se lahko samodejno polni, pri nekaterih sistemih pa tudi doliva čisto in odvaja umazano vodo. Ročno še vedno ostajajo opravila, kot so praznjenje zbiralnika smeti, menjava potrošnega materiala in redni pregledi.
Ne nujno. Ključne funkcije čiščenja, kot so navigacija, izogibanje oviram in izvajanje shranjenih nalog, potekajo neposredno na robotu.
Internetna povezava je potrebna predvsem za oddaljeno upravljanje, sprotna poročila, diagnostiko in pregled več robotov oziroma lokacij.
Podrobneje to pojasnjujemo v članku Čistilni robot brez interneta: kaj deluje in kaj ne.
Odvisno je od velikosti in zahtevnosti objekta, števila območij, postavitve postaje, morebitnih povezav z avtomatskimi vrati ter prometa v prostoru.
Pri ponudniku zato zahtevajte oceno za vaš objekt, ki vključuje kartiranje, nastavitev poti in nalog, postavitev postaje ter preizkus robota v dejanskih razmerah.
Da, če je izbrani model zasnovan za takšno okolje in so razmere v objektu primerne.
Sodobni profesionalni roboti uporabljajo LiDAR, kamere in druge senzorje za zaznavanje ljudi ter ovir in jim sproti prilagajajo svojo pot. Pred uvedbo je kljub temu treba določiti območja čiščenja, urnike in morebitne omejitve.
Več o tem opisujemo v vodniku Čiščenje prometnih prostorov z roboti.
Pri pripravi tega članka smo za urejanje in lekturo uporabili orodja umetne inteligence.