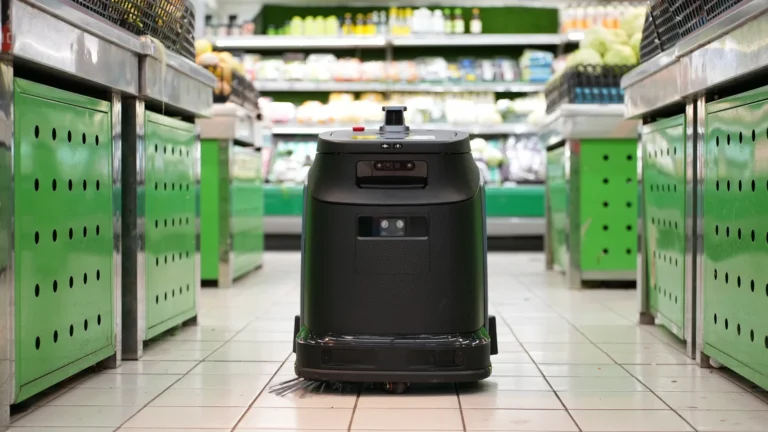

Na kratko: varnost čistilnih robotov med ljudmi ni odvisna samo od tega, ali robot pravočasno zazna človeka in se pred njim ustavi. Pomembno je tudi, kako predvidljivo se odziva na ovire, ali po sprostitvi poti sam nadaljuje delo, kako so zaščiteni robovi in nevarna območja ter ali ljudje v bližini razumejo njegove signale in način gibanja.
Pri profesionalnih čistilnih robotih zato sodeluje več sistemov. 3D LiDAR, globinske in RGB-kamere pomagajo zaznavati okolico, programska oprema pa mora te podatke pretvoriti v varen in dovolj predvidljiv odziv.
Toda tehnologija na robotu predstavlja samo en del varnega delovanja.
Drugi del mora urediti objekt. Določiti je treba poti in območja, kamor robot ne sme zapeljati, prilagoditi urnik prometnim konicam, določiti osebo za odziv ob ustavitvi ter zaposlene seznaniti z njegovim delovanjem.
Pri robotih Gausium sta za delo v bolj dinamičnih prostorih namenjena predvsem Omnie, ki uporablja 360-stopinjski 3D LiDAR in panoramski sistem kamer, ter kompaktni Phantas, ki je zasnovan tudi za delo v prostorih z ljudmi in v tihem načinu dosega raven hrupa do 60 dB.
Profesionalni čistilni roboti namreč niso več omejeni samo na prazne objekte in nočno čiščenje.
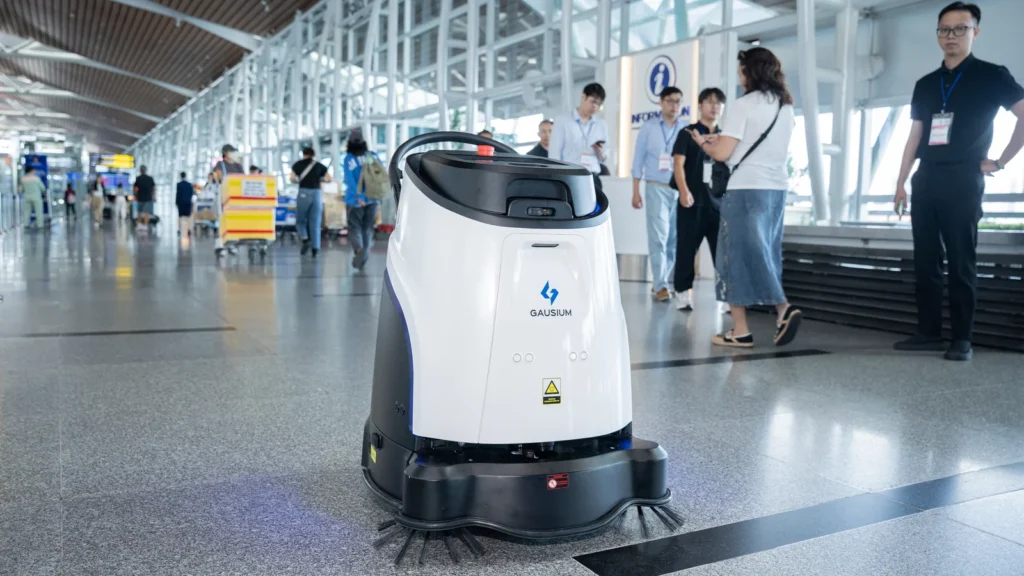
Delajo lahko tudi med obratovalnim časom – v nakupovalnih središčih, na letališčih, v bolnišnicah, poslovnih stavbah in drugih javnih prostorih.
Takšno okolje je za robota bistveno zahtevnejše od praznega skladišča.
Človek se lahko nenadoma ustavi, spremeni smer ali stopi na pot robota. Nakupovalni voziček se pojavi tam, kjer ga pred nekaj sekundami ni bilo. Stoli, stojala in druga oprema se premikajo, gostota ljudi pa se lahko v nekaj minutah popolnoma spremeni.
Zato pri ocenjevanju varnosti ni dovolj vprašati, koliko senzorjev ima robot.
Pomembneje je preveriti, kaj robot naredi, ko se okoli njega zgodi nekaj nepričakovanega.
V nadaljevanju pogledamo, katere lastnosti so pri delu med ljudmi najpomembnejše, kaj določa standard EN IEC 63327 in kaj mora pred začetkom uporabe pripraviti upravljavec objekta.
Ponoči je okolje običajno precej bolj predvidljivo.
Stene, stebri in regali ostajajo na istem mestu, na glavnih poteh je manj ljudi in vozil, postavitev prostora pa se med eno čistilno nalogo praviloma ne spremeni bistveno.
Med obratovalnim časom je drugače.
Zato je pri čiščenju med ljudmi pomemben tudi urnik.
Ni nujno smiselno, da robot ves dan vztraja na isti poti. V najbolj obremenjenem obdobju lahko nalogo prestavi na drug del objekta in se pozneje vrne.
Za varno in učinkovito delo med ljudmi mora torej robot zanesljivo zaznavati okolico, ustrezno reagirati na spremembe in se gibati dovolj predvidljivo, da ga lahko ljudje okoli njega razumejo.

Ena sama vrsta senzorja ima svoje omejitve.
Klasični 2D laserski skener spremlja določeno vodoravno ravnino. Predmeti, ki so bistveno nižje ali višje od te ravnine, lahko zato zahtevajo dodatne senzorje.
Profesionalni avtonomni roboti običajno združujejo več tehnologij.
Pomembna ni samo prisotnost teh senzorjev, ampak način, kako robot njihove podatke združuje.
Gausium Omnie uporablja večmodalni SLAM, 360-stopinjski 3D LiDAR in panoramski sistem kamer. Takšna zasnova je namenjena predvsem kompleksnim in prometnim prostorom, kot so nakupovalna središča, prometni terminali in drugi večji javni objekti.
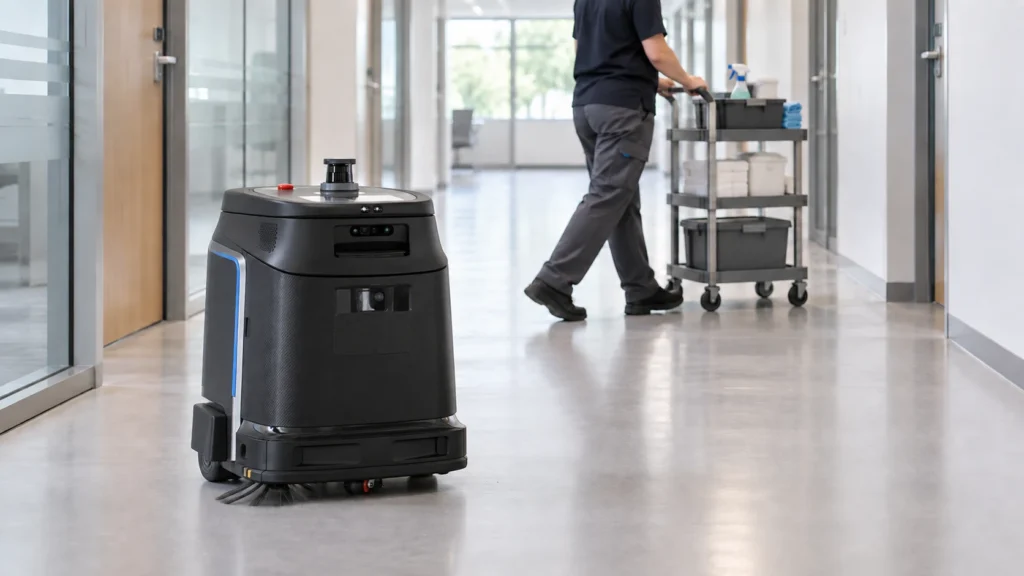
Phantas je kompaktnejši robot za manjše in bolj omejene prostore. Po podatkih proizvajalca lahko zazna ovire od višine 20 mm naprej.
Pri predstavitvi zato ne preverjajte samo tega, ali se robot ustavi pred človekom.
Preizkusite ga z ovirami različnih višin in v različnih svetlobnih razmerah. Če bo del poti potekal ob velikih steklenih površinah, ga preizkusite tudi tam. Če bo ponoči čistil zatemnjen hodnik, naj predstavitev vključuje tudi takšne pogoje.
Kaj preveriti: kako široko območje okoli sebe robot zaznava, katere višine ovir prepozna in ali se njegovo delovanje spremeni ob drugačni osvetlitvi.
Na posnetku Gausiuma (v angleščini) Beetle v enem gladkem prehodu obide tanke drogove, noge stolov in kable na tleh, torej ovire, ob katerih se čistilni roboti pogosto zataknejo.
Zaznavanje ovire je šele prvi korak.
Za vsakodnevno uporabo je enako pomembno, kaj robot naredi potem.
Če se varno ustavi, vendar po vsaki oviri potrebuje zaposlenega, ki ga ponovno zažene, je tehnično sicer reagiral pravilno, praktična vrednost avtonomnega čiščenja pa hitro pade.
Pri preizkusu zato opazujte tri običajne situacije.
Pri vseh treh primerih je ključno tudi nadaljevanje.
Ko se človek umakne oziroma je pot ponovno prosta, mora robot v običajnih okoliščinah znati nadaljevati nalogo brez nepotrebnega ročnega posega.
Kako je to videti v skladišču, kjer pot prečkajo viličarji, je prikazano na posnetku Gausiuma (v angleščini) z robotom Beetle. Robot viličar zazna, mu v prehodu ali na križišču odstopi pot oziroma ga obvozi, ko je pot prosta, pa se vrne na mesto, kjer je prekinil, in brez posega zaposlenega nadaljuje čiščenje.
To je razlika, ki jo uporabniki opazijo v vsakdanji rabi. Uporabnik robota Gausium Omnie pravi:
Precej manjkrat se zgodi, da moraš iti do njega samo zato, ker se je nekje ustavil.
Uporabnik robota Gausium Omnie
Kaj preveriti: kako se robot odzove na različne ovire, ali je njegov odziv ponovljiv in kaj naredi, ko ovira izgine.
Prav ta zadnja točka pogosto določa, ali je čiščenje med obratovalnim časom v praksi res uporabno.
Pogoji niso enaki po celotnem objektu.
Širok in prazen hodnik omogoča drugačen način dela kot prostor pred blagajnami, vhod v bolnišnico ali šolski hodnik med odmorom.
Zato ni smiselno, da robot povsod uporablja enake nastavitve.
Hitrost in urnik čiščenja se lahko prilagodita posameznim območjem ter obdobjem dneva. Bolj prometne dele je mogoče čistiti počasneje oziroma takrat, ko je ljudi manj.
Pomembno vlogo ima tudi ciljno oziroma lokalno čiščenje.
Če se sredi dneva umaže samo manjši del prostora, ni vedno potrebno ponovno čiščenje celotnega nadstropja. Robot se lahko usmeri na območje, kjer je čiščenje dejansko potrebno.
Takšen način je posebej uporaben v trgovinah, preddverjih, prometnih terminalih in drugih prostorih, kjer se umazanija čez dan pojavlja neenakomerno.
Ciljno čiščenje omogočajo različni modeli Gausium, med njimi Phantas in Omnie.
Kaj preveriti: ali lahko hitrost prilagodite posameznim conam, kako se določajo urniki in ali lahko robot opravi lokalno nalogo brez nepotrebnega čiščenja celotne površine.
Kako urnik prilagoditi prometu ljudi, podrobneje opisujemo v članku Čiščenje prometnih prostorov z roboti.
V javnih in poslovnih stavbah obstajajo območja, ki jih v običajnem skladišču pogosto ni.
Mednje sodijo vrhovi stopnišč, dostopi do tekočih stopnic, odprti robovi galerij, nakladalne rampe in različne poglobitve v tleh.
Na takšnih mestih ni dovolj samo zaznavanje ovir pred robotom.
Sistem mora upoštevati tudi nevarnost padca.
Zato se uporabljajo senzorji za zaznavanje roba, dodatno pa je mogoče okoli nevarnih območij določiti virtualne prepovedane cone, v katere robot med običajnim delom ne sme zapeljati.
Takšne cone so uporabne tudi tam, kjer fizičnega roba ni, vendar želite robotu iz drugega razloga preprečiti dostop.
Pri stopnicah in tekočih stopnicah je pomembno še nekaj: njihovo čiščenje ostaja ločena naloga. Talni čistilni robot je namenjen ravnim površinam in ne prevzame čiščenja stopnic.
Kaj preveriti: kako robot zaznava robove, kako se nastavijo prepovedana območja in ali po spremembi oziroma posodobitvi zemljevida ostanejo pravilno določena.
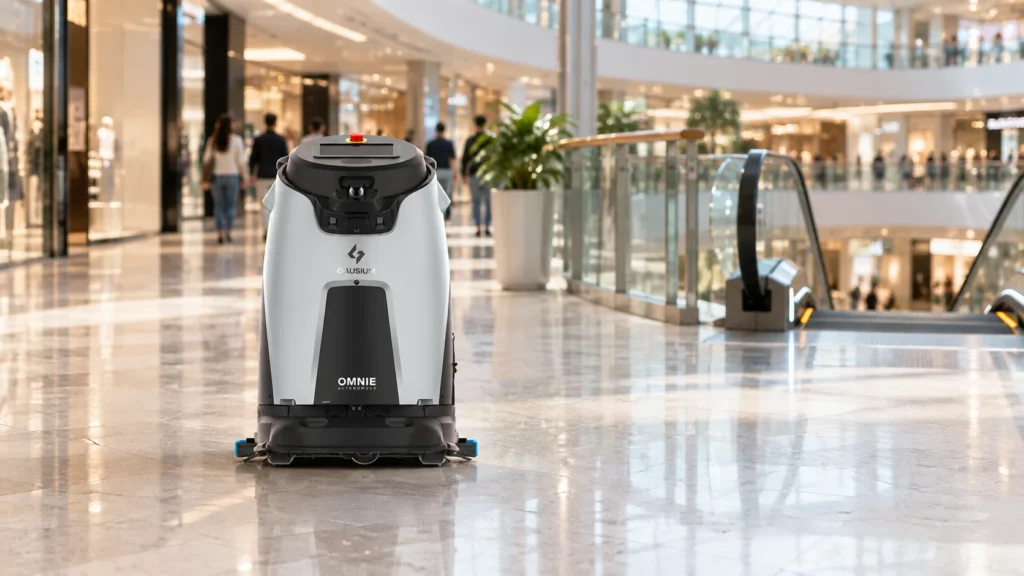
Varnost ni samo tehnično preprečevanje trka.

Pomembno je tudi, da ljudje približno razumejo, kaj bo robot naredil.
Če robot vsak dan uporablja podobne poti, dovolj zgodaj upočasni pred človekom in svoje stanje jasno sporoča s svetlobnimi ali drugimi signali, se zaposleni in redni uporabniki prostora lažje navadijo nanj.
Zato imajo profesionalni roboti vidne indikatorje stanja, nekateri pa uporabljajo tudi zvočna oziroma glasovna opozorila.
Pomembna je tudi raven hrupa.
Robot, ki je povsem sprejemljiv v nakupovalnem središču, je lahko moteč med poukom, sestankom ali v zdravstveni ustanovi.
Phantas v tihem načinu po podatkih Gausiuma dosega raven hrupa do 60 dB. Sama številka pa ni dovolj za odločitev, saj na zaznavanje hrupa vplivajo velikost prostora, odmev, talne in stenske obloge ter vrsta dejavnosti v bližini.
Zato je hrup najbolje oceniti neposredno v prostoru, kjer bo robot delal.
Kaj preveriti: ali so svetlobni oziroma zvočni signali dovolj razumljivi, kako glasen je robot med dejanskim čiščenjem in ali se po prostoru giblje na dovolj predvidljiv način.
Na posnetku Gausiuma (v angleščini) je prikazano, kako Omnie uporablja svetlobne in glasovne signale med delovanjem.
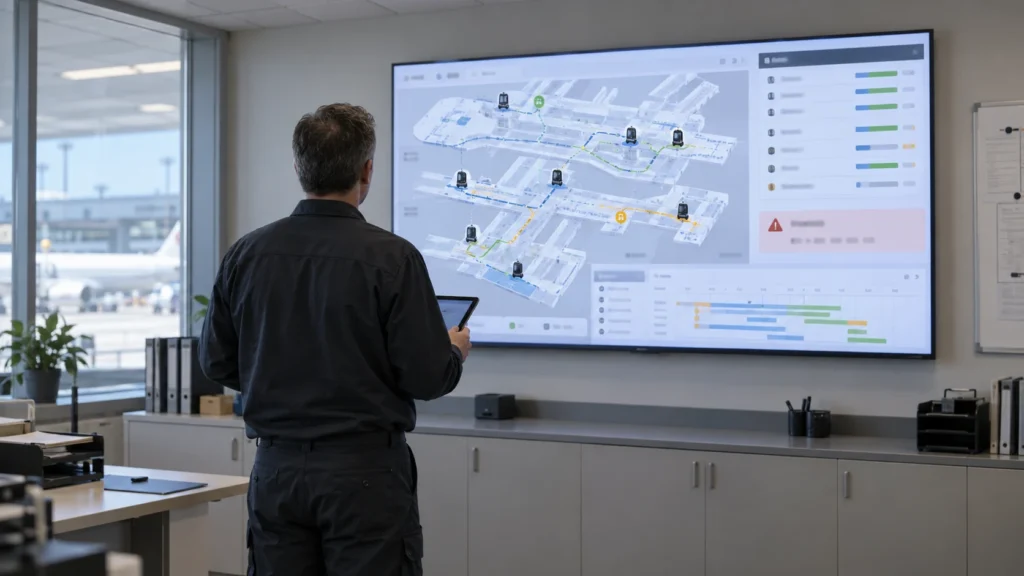
V večjih objektih lahko hkrati deluje več čistilnih robotov.
Takrat ni več pomembno samo, kako posamezen robot reagira na ljudi in ovire. Urediti je treba tudi medsebojno razporeditev nalog.
Če dva robota istočasno uporabljata ozek hodnik, se lahko med seboj ovirata, čeprav vsak zase deluje pravilno.
Pri večji floti zato preverite:
Pri robotih Gausium se za spremljanje in upravljanje uporablja oblačna platforma, prek katere je mogoče spremljati naloge in stanje robotov.
Pomembno pa je razlikovati med funkcijami, ki jih robot izvaja lokalno, in funkcijami, ki so odvisne od povezave z oblakom.
To podrobneje opisujemo v članku Čistilni robot brez interneta: kaj deluje in kaj ne.
Pri varnosti se ni smiselno zanašati samo na navedbe proizvajalca.
Za samodejne stroje za nego tal v komercialni uporabi obstaja standard EN IEC 63327, ki obravnava posebne varnostne zahteve za samodejne stroje za pometanje, krtačenje, sesanje in druge postopke nege tal.
Standard upošteva tudi uporabo takšnih strojev v prostorih, kjer se lahko nahajajo večje skupine ljudi, na primer v nakupovalnih središčih in šolah.
Med drugim obravnava tveganja, povezana s samodejnim premikanjem stroja in možnostjo stika z ljudmi.
Pri določenih večjih in hitrejših strojih oziroma varnostnih funkcijah so zahteve povezane tudi s funkcionalno varnostjo krmilnih sistemov.
Pri tem se uporablja koncept PL – Performance Level iz standarda ISO 13849-1. Stopnje segajo od PL a do PL e in predstavljajo zahtevano sposobnost varnostne funkcije za zmanjševanje tveganja.
PL d je druga najvišja stopnja v tej lestvici.
Pri modelu Phantas je TÜV Rheinland preverjal zasnovo električnih vezij, arhitekturo in mehansko konstrukcijo glede na zahteve EN IEC 63327. Gausium navaja, da je model dosegel zahtevano funkcionalno varnost PL d ter pridobil ustrezne certifikate za evropski in severnoameriški trg.
Za kupca je pomemben predvsem praktičen zaključek:
pri ponudniku zahtevajte dokumentacijo o skladnosti za točno določen model in konfiguracijo, ki jo nameravate kupiti.
Ne zadovoljite se samo s splošno navedbo, da je blagovna znamka oziroma serija robotov »certificirana«.
Tudi zelo dobro opremljen robot ne more sam določiti vseh pravil varnega dela v objektu.
Pred uvedbo je zato treba urediti vsaj štiri stvari.
V objektih z veliko uporabnikov je lahko pred prvim zagonom smiselno kratko obvestilo ali predstavitev delovanja.
Cilj ni, da bi se morali ljudje prilagajati robotu na vsakem koraku. Cilj je, da razumejo njegovo osnovno vedenje in vedo, kaj storiti v neobičajni situaciji.
Robota ne preizkušajte samo v praznem objektu.
Če naj bi pozneje čistil med obratovalnim časom, naj vsaj del predstavitve poteka v razmerah, ki so podobne običajnemu delovnemu dnevu.
| Preverjanje | Na kaj paziti |
|---|---|
| Zaznavanje | Ovire različnih višin, območje zaznavanja okoli robota in delovanje pri različnih svetlobnih pogojih |
| Odziv | Upočasnjevanje, ustavljanje oziroma obvoz ter samodejno nadaljevanje po umiku ovire |
| Hitrost in urnik | Prilagoditev hitrosti posameznim conam, urniki za prometne konice in možnost lokalnega čiščenja |
| Robovi in stopnice | Zaznavanje roba ter pravilno nastavljena virtualna prepovedana območja |
| Predvidljivost | Vidnost signalov, hrup v dejanskem prostoru in način gibanja med ljudmi |
| Več robotov | Razdelitev območij, prekrivanje poti, spremljanje nalog in obveščanje ob težavah |
| Dokumentacija | Skladnost z EN IEC 63327 oziroma drugo relevantno dokumentacijo za izbrani model in konfiguracijo |
| Organizacija objekta | Določene poti, pravila za konice, odgovorna oseba in obveščeni zaposleni |
Najpomembnejši del preizkusa je opazovanje.
Ne preverjajte samo, ali se robot izogne eni namensko postavljeni oviri. Opazujte ga dlje časa med običajnim prometom in spremljajte, koliko nepredvidenih situacij reši sam ter pri koliko potrebuje pomoč zaposlenega.
To je za vsakodnevno uporabo pogosto pomembnejši podatek od samega števila senzorjev.
Možnost dela med ljudmi ne pomeni, da mora robot vedno čistiti med največjo gnečo.
Če je določen hodnik deset minut popolnoma zapolnjen z ljudmi, ni veliko smisla, da robot ta čas porabi za nenehno ustavljanje in iskanje prostega prehoda.
Učinkoviteje je, da takrat dela v drugem delu objekta in se vrne pozneje.
Podobno velja za prostore, kjer je zahtevana zelo nizka raven hrupa. Podatek iz tehničnega lista je uporaben za prvo oceno, vendar je treba dejanski hrup preveriti v prostoru, kjer bo robot delal.
Stopnice ostajajo ročno opravilo, posebej zahtevna območja pa je mogoče izključiti iz robotske poti.
Pomembna omejitev je tudi organizacija.
Če med delovanjem robota ni nikogar, ki bi se lahko odzval na občasno ustavitev ali drugo situacijo, je lahko bolj smiselno večino robotskega čiščenja prestaviti v čas, ko je objekt manj obremenjen in je možnost zapletov manjša.
Zato vprašanje ni samo:
Ali lahko robot varno dela med ljudmi?
Pomembno je tudi:
Ali je delo med ljudmi v tem delu objekta dejansko najbolj smiseln način uporabe robota?
Pri Karan & Delfin prodajamo profesionalne čistilne robote Gausium v Sloveniji.
Če bo robot delal med obratovalnim časom, predstavitve ne izvajamo samo v praznem prostoru.
Smisel preizkusa je videti, kako se robot odziva v razmerah, v katerih bo pozneje dejansko delal: med zaposlenimi, kupci, pacienti, obiskovalci, vozički in drugimi premikajočimi se ovirami.
Pred uvedbo skupaj preverimo:
Čiščenje med obratovalnim časom je posebej zanimivo za trgovine in nakupovalna središča, bolnišnice in domove starejših, poslovne stavbe, hotele ter druge objekte, ki so večji del dneva v uporabi.
Končno odločitev je najbolje sprejeti po preizkusu na lokaciji.
Tako lahko preverite ne samo, ali robot zazna ljudi, ampak tudi kako predvidljivo se med njimi premika, koliko časa izgubi zaradi prometa in koliko situacij reši brez pomoči zaposlenega.
Dogovorite se za predstavitev čistilnega robota na vaši lokaciji.
Profesionalni čistilni roboti so lahko zasnovani tudi za delo med obratovalnim časom in v prostorih, kjer se premikajo ljudje.
To pa ne pomeni, da je smiselno robota poslati v najbolj obremenjen del stavbe ravno med največjo gnečo.
Pri uvedbi je treba določiti primerne poti, prepovedana območja in urnike ter delovanje preveriti v dejanskih razmerah.
Odvisno od situacije in razpoložljivega prostora lahko robot zmanjša hitrost, se ustavi, počaka ali poišče drugo primerno pot.
Pomembno je tudi, kaj se zgodi potem.
Ko je pot ponovno prosta, mora biti sistem sposoben smiselno nadaljevati nalogo brez nepotrebnega posega zaposlenega.
Prav zato je pri predstavitvi dobro večkrat namenoma prečkati njegovo pot in spremljati celoten odziv, ne samo ustavitve.
Odvisno od modela, vrste predmeta in konfiguracije sistema lahko robot določene neprimerne predmete oziroma situacije zazna, se jim izogne ali o njih obvesti upravljavca.
Takšnih primerov ni smiselno obravnavati samo na podlagi splošne navedbe proizvajalca.
Če se v vašem objektu pogosto pojavljajo kabli, trakovi embalaže ali posebne tekočine, jih vključite v preizkus in preverite odziv konkretnega modela.
Profesionalni roboti uporabljajo sisteme za zaznavanje roba, dodatno pa je mogoče okoli stopnic, tekočih stopnic in drugih nevarnih območij določiti virtualne prepovedane cone.
Pri predstavitvi preverite obe zaščiti.
Stopnice same niso namenjene čiščenju s klasičnim talnim čistilnim robotom in ostanejo ročno opravilo oziroma zahtevajo drugo namensko opremo.
Da. EN IEC 63327 določa posebne varnostne zahteve za samodejne stroje za nego tal v komercialni uporabi.
Standard obravnava tudi tveganja pri samodejnem delovanju v prostorih, kjer so prisotni ljudje.
Pri nakupu zato zahtevajte ustrezno dokumentacijo o skladnosti za točno določen model in konfiguracijo, ki jo kupujete.
Odvisno od robota in prostora.
Gausium za Phantas v tihem načinu navaja raven hrupa do 60 dB. Vendar enaka izmerjena raven v različnih prostorih ni nujno zaznana enako.
Velik vpliv imajo akustika prostora, odmev in dejavnost ljudi v okolici.
Zato robota preizkusite med običajnim delom in na mestu, kjer je hrup najbolj občutljiv.
Pri uporabi več robotov je treba njihove naloge in območja načrtovati tako, da se po nepotrebnem ne ovirajo.
Sistem za upravljanje flote omogoča spremljanje stanja posameznih robotov in nalog, vendar je pri uvedbi vseeno smiselno preveriti, kako se konkretna konfiguracija odzove, ko se poti robotov približajo ali prekrižajo.
Pri večji floti zato poleg delovanja posameznega robota preverite tudi način razdelitve območij, spremljanje nalog in obveščanje upravljavca.
Pri pripravi tega članka smo za urejanje in lekturo uporabili orodja umetne inteligence.