Na kratko: čistilni robot lahko deluje tudi brez internetne povezave, saj navigacija, določanje položaja, izogibanje oviram in izvajanje shranjenih nalog potekajo neposredno na robotu. Brez povezave pa niso na voljo funkcije oddaljenega upravljanja: sprotni pregled stanja, poročila, oddaljeni zagon in ustavitev, diagnostika na daljavo, pregled več lokacij ter posodobitve programske opreme.
Težave s signalom se najpogosteje pojavijo v podzemnih garažah, med gostimi kovinskimi regali, ob kovinskih konstrukcijah, na zunanjih površinah in v velikih odprtih prostorih.
Pokritost s signalom je zato smiselno preveriti še pred uvedbo robota. Pred nakupom pa je pomembno razjasniti tudi, kaj se zgodi s podatki, ki nastanejo v času brez povezave. Roboti Gausium, kot so Beetle Pro, Marvel in Omnie, podatke senzorjev obdelujejo neposredno na robotu, zato za samo čiščenje ne potrebujejo stalne povezave z oblakom.
Pri predstavitvah čistilnih robotov je pogosto poudarjeno predvsem, kaj omogoča povezava: načrtovanje na daljavo, poročila o opravljenem delu, diagnostiko v oblaku in upravljanje flote. V resničnih objektih pa brezžično omrežje pogosto ne pokriva vseh površin. Kletne etaže, skladišča z visokimi regali in zunanja dvorišča so značilni primeri, tudi v slovenskih logističnih centrih, proizvodnih halah in garažnih hišah.
Upravljavec objekta mora zato poznati predvsem dva odgovora: ali robot brez povezave še naprej čisti in katere funkcije v tem času niso na voljo.
Odgovor je odvisen od tega, kako so funkcije robota razdeljene. Čiščenje in navigacija potekata neposredno na robotu, nekatere funkcije upravljanja in prenosa podatkov pa prek oblaka.
Vse ključne funkcije, ki jih robot potrebuje za samo čiščenje, izvaja njegov računalnik. Izpad internetne povezave zato ne ustavi že nastavljenega čiščenja:
Razlog je praktičen: robot, ki bi moral pri vsakem zavoju ali oviri čakati na odgovor oddaljenega strežnika, se ne bi mogel dovolj hitro odzivati na spremembe v okolici.
Zaznavanje okolice in ključne odločitve med vožnjo morajo zato potekati neposredno na robotu. Oblak je namenjen predvsem upravljanju, nadzoru in analizi podatkov.
Brez internetne povezave niso na voljo funkcije, ki zahtevajo izmenjavo podatkov med robotom in oblačno platformo:
Pregled opravljenega dela uporabniki v vsakdanji rabi hitro vzamejo za samoumevnega. Uporabnik robotov Gausium pravi:
V aplikaciji lahko tudi preveriš, kaj je dejansko očistil, kar je precej bolj pregledno kot prej.
Uporabnik robotov Gausium
Prav ta del med izpadom povezave začasno izgubite.
Razlika je torej precej jasna:
| Deluje brez povezave – na robotu | Potrebuje povezavo – oblak |
|---|---|
| Navigacija in določanje položaja | Sprotni pregled stanja in poročila |
| Zaznavanje in izogibanje oviram | Načrtovanje, zagon in ustavitev na daljavo |
| Izvajanje shranjenih nalog | Diagnostika in pomoč na daljavo |
| Prepoznavanje tal in prilagajanje načina čiščenja | Pregled več lokacij in posodobitve |
Območja s slabim signalom se pogosto pojavljajo na podobnih mestih:
| Kje | Zakaj |
|---|---|
| Pod zemljo | Garažne hiše, kletna skladišča in deli podzemnih postaj imajo pogosto slabšo pokritost. |
| Med gostimi regali | Kovinski regali slabijo signal, zato je lahko pokritost sredi skladišča bistveno slabša kot ob vhodu. |
| Ob kovinskih konstrukcijah | Velika količina kovinske opreme, predelnih sten in jeklenih konstrukcij lahko vpliva na kakovost brezžične povezave. |
| Na prostem | Na dvoriščih, nakladalnih površinah in zunanjih poteh se pokritost omrežja objekta pogosto konča že v bližini stavbe. |
| V velikih odprtih prostorih | Če so dostopne točke nameščene predvsem ob robovih terminala, dvorane ali skladišča, je lahko signal v osrednjem delu slabši. |
Pokritost lahko okvirno preverite že z mobilnim telefonom, še preden robot pride v objekt. Tako lahko morebitna problematična območja odkrijete pred uvedbo robota in po potrebi pravočasno uredite dodatne dostopne točke.

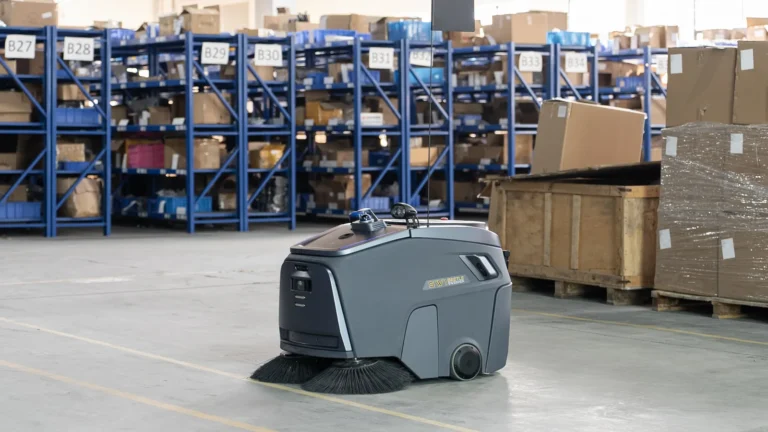
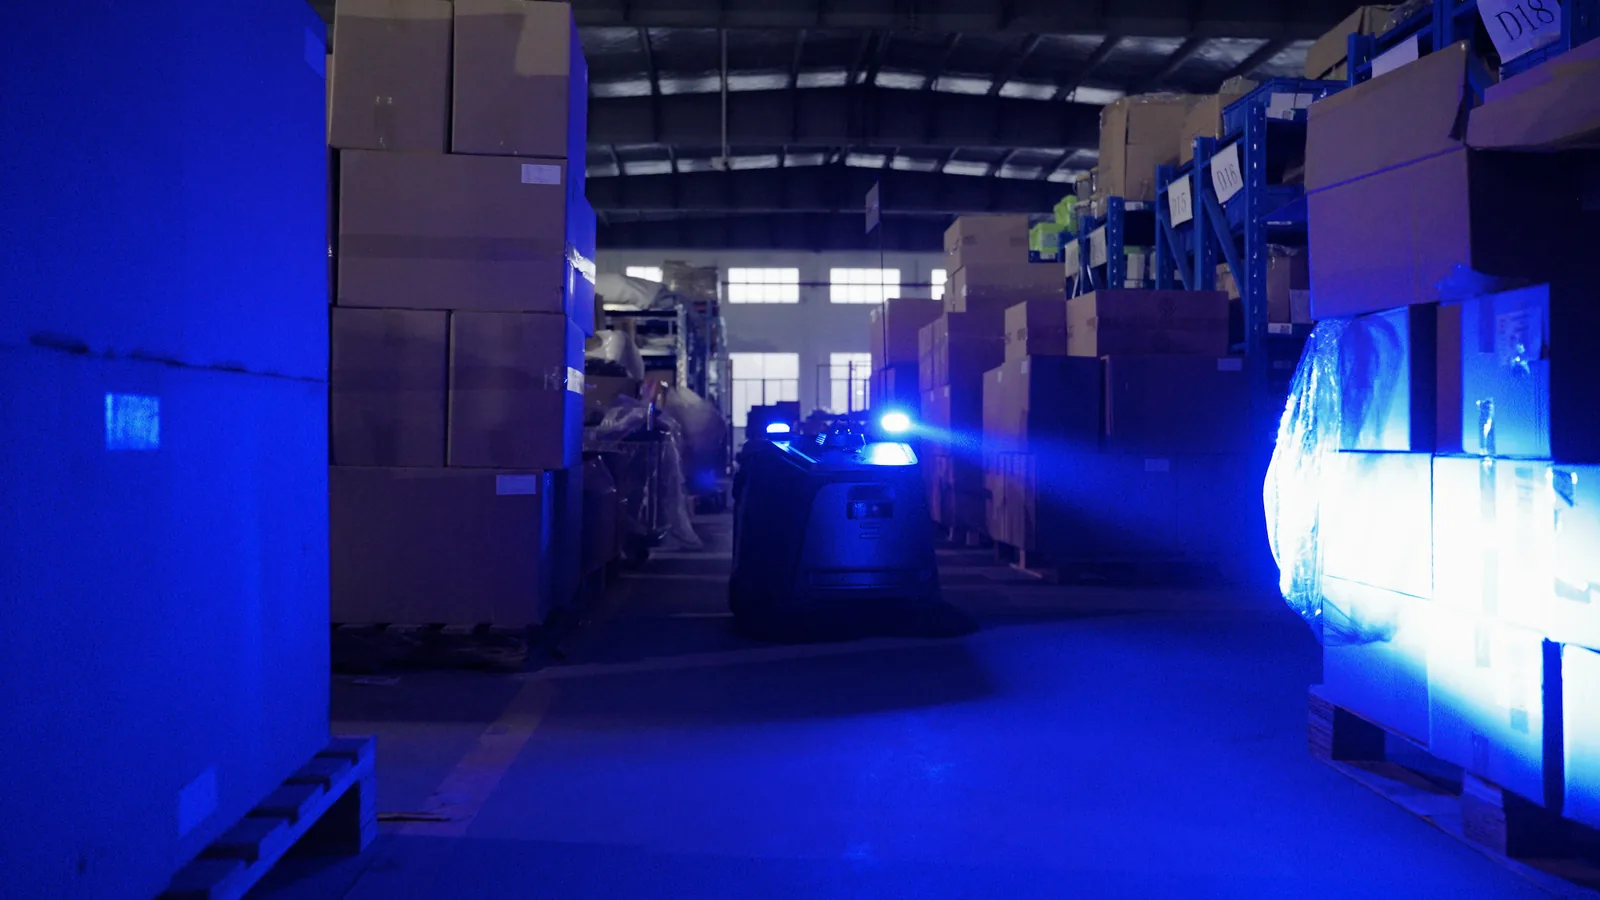
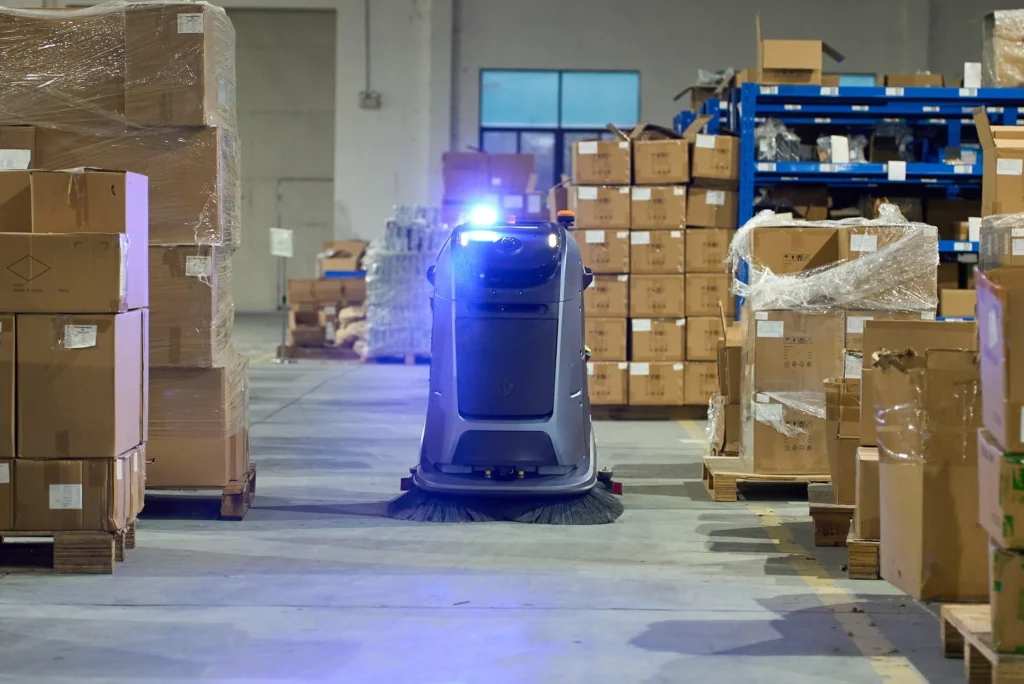
Prav v ozkih prehodih med regali je dobro vidno, da robot za orientacijo ne potrebuje internetne povezave. Na posnetku (v angleščini) se pometalni robot Beetle samostojno premika iz približno meter širokega prehoda v skladišču.
Kako izbrati robota za skladišče glede na vrsto umazanije in razpoložljiv čas za čiščenje, smo opisali v vodniku Pometalni robot za skladišče: kako izbrati pravega.
Robot lahko še naprej čisti, spremeni pa se predvsem to, koliko informacij imate o njegovem delu in kako hitro lahko ukrepate ob težavi:
Izpad povezave je precej lažje obvladovati, če ima ekipa vnaprej določen postopek. Uporabite lahko naslednjih pet korakov:
Splošna trditev, da robot »deluje tudi brez interneta«, ne pove dovolj. Pred nakupom čistilnega robota zato zahtevajte konkretne odgovore na naslednja vprašanja:
Pred prihodom robota preverite kakovost signala na celotnem predvidenem območju čiščenja. Posebno pozornost namenite trem mestom:
Ko poznate območja s slabim signalom, imate dve osnovni možnosti: namestite dodatne dostopne točke ali pa na teh območjih omogočite delo brez stalne povezave in temu prilagodite pričakovanja glede oddaljenega nadzora in poročil.
Morebitne stroške izboljšanja omrežja je smiselno vključiti že v izračun investicije.
Roboti Gausium uporabljajo navigacijo, ki združuje podatke različnih senzorjev. Podatki LiDAR-ja in kamer se obdelujejo neposredno na robotu, zato navigacija, določanje položaja in izogibanje oviram niso odvisni od stalne povezave z oblakom.
To velja tako za pometalni robot Beetle Pro, ki lahko deluje v skladiščih z visokimi regali, kot za Omnie, ki uporablja 3D LiDAR in 360-stopinjsko kamero za delo v velikih in dinamičnih prostorih.
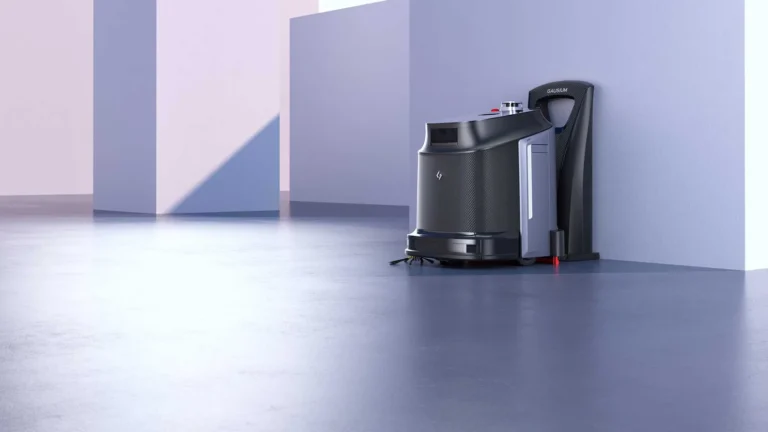
Z ustrezno polnilno postajo se lahko robot tudi samodejno polni. Delovna postaja pa lahko pri združljivih modelih poleg polnjenja poskrbi še za dolivanje čiste in izpust umazane vode. Tako se dodatno zmanjša število opravil, pri katerih mora posredovati zaposleni.
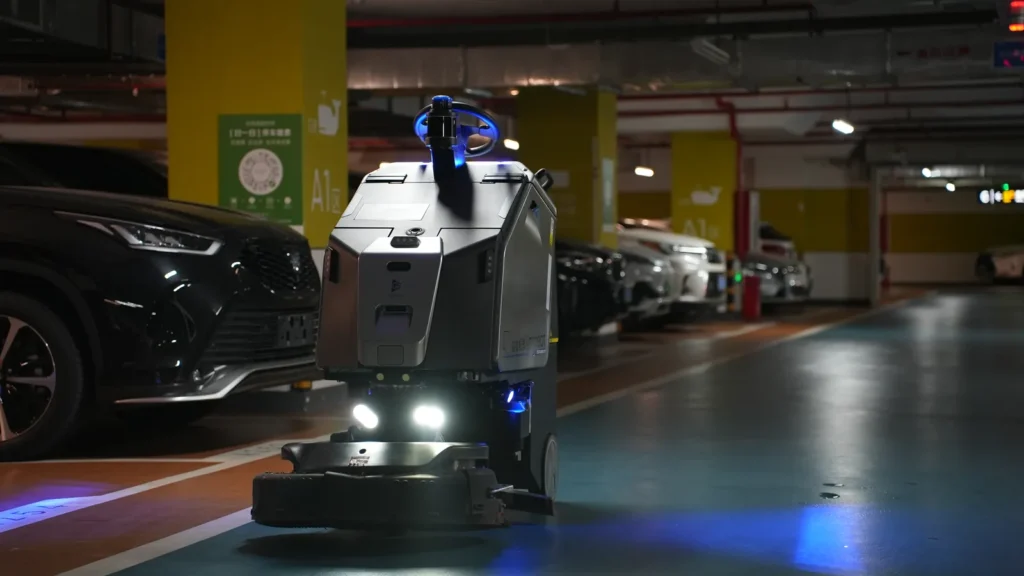
To je posebej uporabno v podzemnih garažah, kletnih skladiščih in drugih delih objektov, kjer je brezžična povezava pogosto slabša.
Razliko med polnilno in delovno postajo smo podrobneje opisali v članku Polnilna postaja za čistilni robot: kaj pokrije in kaj ne.
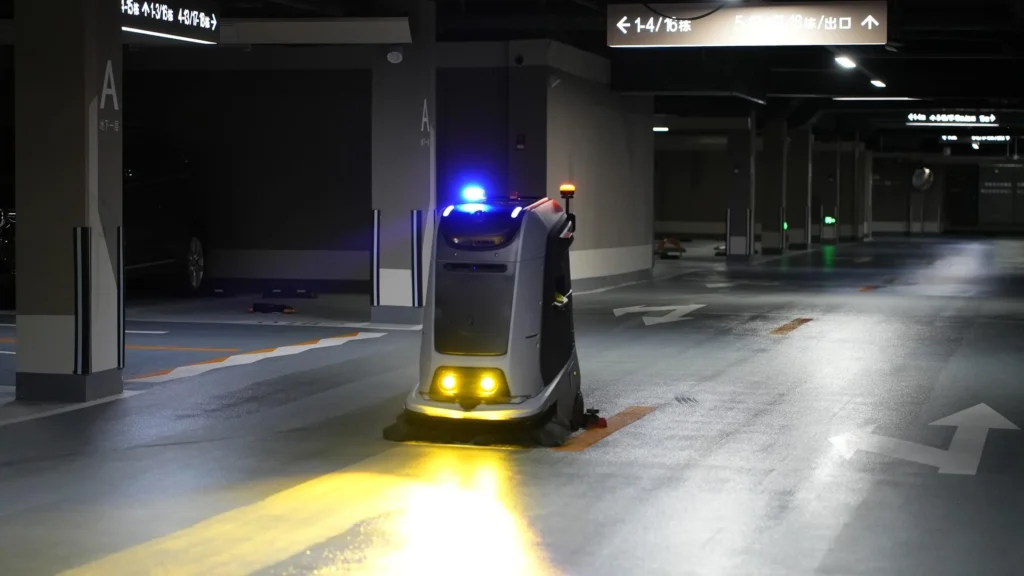
Za garažne hiše sta primerna tudi Marvel, ki pometa in krtači v enem prehodu, ter Scrubber 75, namenjen mokremu čiščenju večjih površin. Na posnetku (v angleščini) lahko vidite Marvel med samostojnim čiščenjem podzemne garaže.
Več o izbiri robota za takšne objekte najdete v vodniku za čiščenje garažnih hiš.
Dostop do podatkov o opravljenem delu, oddaljena diagnostika, upravljanje na daljavo in pregled več lokacij pa uporabljajo oblačno platformo ter zato zahtevajo povezavo. Povezava je potrebna tudi za prejemanje posodobitev programske opreme prek omrežja.
To, da lahko robot brez interneta nadaljuje čiščenje, še ne pomeni, da je takšen način delovanja primeren za vsak objekt.
Če morate naročniku, upravljavcu ali drugi odgovorni osebi za vsako izmeno dokazovati, kje in kdaj je bilo čiščenje opravljeno, je treba pred nakupom preveriti, kako robot obravnava podatke, nastale med izpadom povezave.
Enako velja, če več objektov upravljate z ene lokacije in potrebujete sproten pregled njihovega delovanja, oddaljeni zagon ali možnost hitrega ukrepanja na daljavo.
V takšnih primerih je smiselno zagotoviti dobro omrežno pokritost vsaj na ključnih mestih, predvsem pri postaji, na začetku poti in na območjih, kjer je signal najšibkejši.
Če pa je bistveno predvsem to, da je površina očiščena, na lokaciji pa je prisotna oseba, ki lahko po potrebi preveri ali zažene robota, stalna internetna povezava ni nujno pogoj za samo čiščenje.
Pri Karan & Delfin prodajamo profesionalne čistilne robote Gausium v Sloveniji.
Pri izbiri modela upoštevamo tudi okolje, v katerem bo robot deloval – na primer v garažni hiši, skladišču in logističnem centru, proizvodni hali ali trgovini in nakupovalnem centru.
Na predstavitvi v vašem objektu lahko preverimo delovanje robota tudi na območjih s slabšim signalom ter ugotovimo, katere funkcije ostanejo na voljo brez povezave in kje bi bilo smiselno izboljšati omrežno pokritost.
Dogovorite se za predstavitev čistilnega robota na vaši lokaciji.
Da. Ključne funkcije čiščenja, kot so navigacija, določanje položaja, izogibanje oviram in izvajanje shranjenih nalog, potekajo neposredno na robotu. Internetna povezava je potrebna predvsem za oddaljeno upravljanje, poročila, diagnostiko v oblaku in upravljanje več robotov oziroma lokacij.
Ne. Sprotni prenos podatkov zahteva povezavo, zato med izpadom trenutnega stanja robota v aplikaciji ne vidite. Stanje in napredek naloge lahko preverite neposredno na robotu. Ali se podatki po ponovni vzpostavitvi povezave naknadno prenesejo v sistem, je treba preveriti pri posameznem proizvajalcu.
Težave s signalom se pogosto pojavljajo v garažnih hišah in kletnih skladiščih, med gostimi kovinskimi regali, ob kovinskih konstrukcijah, na zunanjih dvoriščih ter v nekaterih delih velikih odprtih prostorov. Pokritost je zato smiselno preveriti že pred uvedbo robota.
To je odvisno od posameznega sistema. Preveriti je treba, ali robot podatke med izpadom shrani lokalno in ali jih po ponovni vzpostavitvi povezave samodejno prenese v oblačno platformo. To vprašanje je posebej pomembno, če potrebujete popolna poročila o opravljenem čiščenju.
To je odvisno od pogojev podpore in pogodbe. Pred podpisom preverite, kako je opredeljena nedostopnost internetne povezave in kako vpliva na oddaljeno diagnostiko, podporo ter druge storitve, ki zahtevajo povezavo.
Če je povezava na določenem območju potrebna, lahko omrežje razširite z dodatnimi dostopnimi točkami. Če robot na tem območju za samo čiščenje povezave ne potrebuje, lahko sprejmete tudi delo brez stalne povezave in temu prilagodite pričakovanja glede oddaljenega nadzora ter poročil.
Pri pripravi tega članka smo za urejanje in lekturo uporabili orodja umetne inteligence.