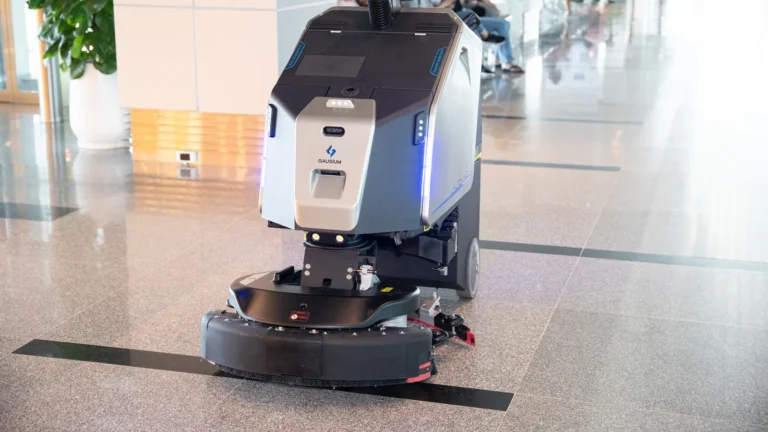
Na kratko: Pri uvajanju čistilnih robotov v šolah je bolj smiselno razmišljati o čistilnih poteh kot o posameznih učilnicah ali dvoranah. Najprej se praviloma splača avtomatizirati jedilnico, telovadnico in glavne hodnike, saj gre za velike površine, ki jih je treba čistiti vsak dan. Za jedilnico sta primerna Omnie ali Mira, za učilnice in hodnike Mira, za učilnice s preprogami ter povezovanje nadstropij Phantas, za podzemno garažo Marvel, zunanje površine pa lahko prevzame Beetle Pro. En robot le redko učinkovito pokrije celotno šolo, zato je pogostejša rešitev kombinacija dveh ali treh modelov, pri čemer vsak skrbi za svojo pot. Hodnike je najbolje čistiti med poukom, jedilnico takoj po obrokih, stopnice, sanitarije in nujna čiščenja razlitij pa še vedno ostanejo v domeni čistilnega osebja.
Čistilni kader je vse težje zagotoviti, medtem ko morajo biti jedilnice, telovadnice in hodniki urejeni vsak dan. Prav zato šole vedno pogosteje del rutinskega čiščenja tal prepuščajo robotom.
Toda šola ni enoten prostor. V jedilnici se izmenjujeta suha in mokra umazanija, telovadnica predstavlja veliko odprto površino, hodniki so čez dan močno obremenjeni, učilnice so polne miz in stolov, knjižnice imajo pogosto preproge, z zunanjih površin pa se v objekt stalno prinašata pesek in listje. Ker se razlikujejo tako talne obloge kot dostopnost in čas, ki je na voljo za čiščenje, en sam robot praviloma ne more učinkovito pokriti vsega. V nadaljevanju predstavljamo, katere poti je najbolje avtomatizirati najprej, kateri modeli so primerni zanje, kako delo robotov uskladiti s šolskim urnikom ter kako pristop spremeniti, ko robote uvajate na več lokacijah.
Robot ne razmišlja v smislu posameznih sob, temveč sledi povezani čistilni poti – na primer iz jedilnice na hodnik, iz avle proti telovadnici ali od vhoda po glavnem hodniku.
To je pomembno predvsem zato, ker se največ omejitev pokaže ravno med posameznimi prostori. Težava je lahko prehod iz jedilnice na hodnik, oster zavoj proti telovadnici ali predpražnik oziroma prag med vhodno avlo in preostalim delom objekta. Prostor sam je lahko dovolj velik, vendar to še ne pomeni, da je celotna pot primerna za robota.
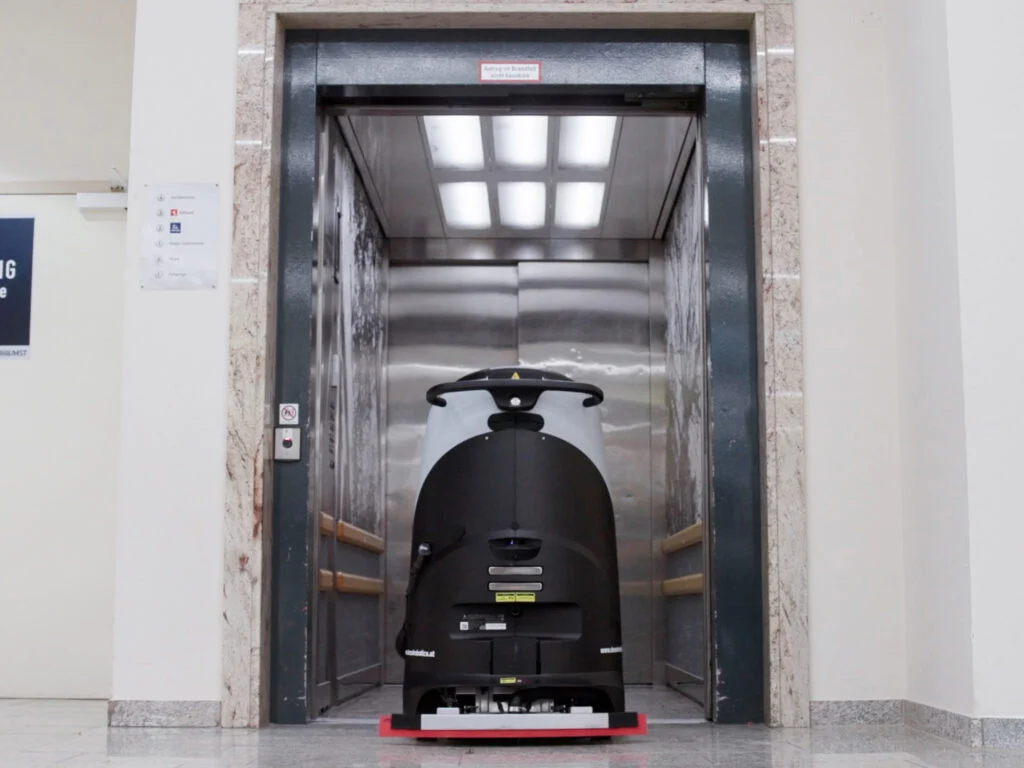
Pri večnadstropnih objektih je treba preveriti še, ali pot poteka skozi več etaž. Robot po stopnicah ne more, zato je povezovanje nadstropij možno samo z dvigalom. To je najbolje preveriti že med prvim ogledom. Zaposleni lahko robota z dvigalom prestavi ročno, za popolnoma avtonomno delovanje pa mora robot znati komunicirati z dvigalom.
Najboljši začetek je praviloma pot, ki se čisti vsak dan, predstavlja velik delež skupne površine in je hkrati zelo vidna. Ko robot na njej zanesljivo deluje, lahko avtomatizacijo postopoma razširite.
| Pot v šoli | Zakaj je dober začetek | Primernost | Na kaj paziti |
|---|---|---|---|
| Jedilnica | Veliko vsakodnevne umazanije, odprta postavitev in zelo opazen prostor | Zelo visoka | Prisotna sta mokra in suha umazanija, zato je koristno hkratno pometanje in krtačenje |
| Telovadnica in večnamenska dvorana | Velika povezana površina z malo ovirami | Zelo visoka | Pri lesenih tleh predhodno preverite združljivost podlage |
| Podzemna garaža in največje trde površine | Velika sklenjena površina in ponovljiva čistilna pot | Visoka | Potrebna sta dolga avtonomija in dovolj močan pritisk krtač |
| Glavni hodniki in skupni prostori | Predvidljiv promet in velik vpliv na splošen videz objekta | Visoka | Najprimernejši čas je med poukom ali po koncu pouka |
| Vhodne avle | Na vhodu se zbere največ zunanje umazanije | Visoka | Ker je umazanija koncentrirana, je smiselno ciljno čiščenje |
| Zunanje poti in ploščadi | Z njih se pesek in listje stalno prenašata v notranjost | Visoka | Potreben je robot, namenjen tudi zunanji uporabi |
| Knjižnica in uprava | Razmere so iz dneva v dan podobne, pogosto so prisotne preproge | Srednja | Potreben je model, ki zna čistiti preproge |
| Učilnice | Manjše površine z veliko pohištva | Srednja | Bolj primerne za drugo fazo kot za prvi pilot |
| Sanitarije in stopnice | Kompleksni prostori in stopnice | Nizka | Ostanejo predvsem ročno delo |
Pri srednje veliki šoli je zato smiselno začeti z enim robotom in eno jasno določeno, vsakodnevno potjo po trdih tleh. Takšen pilot že pokaže, koliko ročnega dela lahko robot prevzame, hkrati pa uvedba ostane dovolj preprosta za upravljanje.
Pravi model določa predvsem širina poti, vrsta tal in razpoložljiv čas za čiščenje – ne skupna velikost šole.
| Pot v šoli | Ustrezen model | Razlog |
|---|---|---|
| Jedilnica | Omnie ali Mira | Hkratno pometanje in krtačenje ter obvladovanje suhe in mokre umazanije |
| Telovadnica in večnamenska dvorana | Omnie | Dobro delovanje v velikih prostorih, tudi pri slabši osvetlitvi |
| Podzemna garaža in največje trde površine | Marvel | Pometanje in krtačenje v enem prehodu ter 5 do 10 ur delovanja |
| Učilnice, hodniki in knjižnica s trdimi tlemi | Mira | Kompaktna zasnova in čiščenje v enem prehodu |
| Učilnice in pisarne s preprogami | Phantas | Dostop pod mize ter čiščenje trdih tal in preprog |
| Poti med nadstropji | Phantas | Možnost samostojne uporabe dvigala |
| Vhodne avle | Phantas ali Omnie s ciljnim čiščenjem | Robot lahko zazna in odstrani lokalno umazanijo |
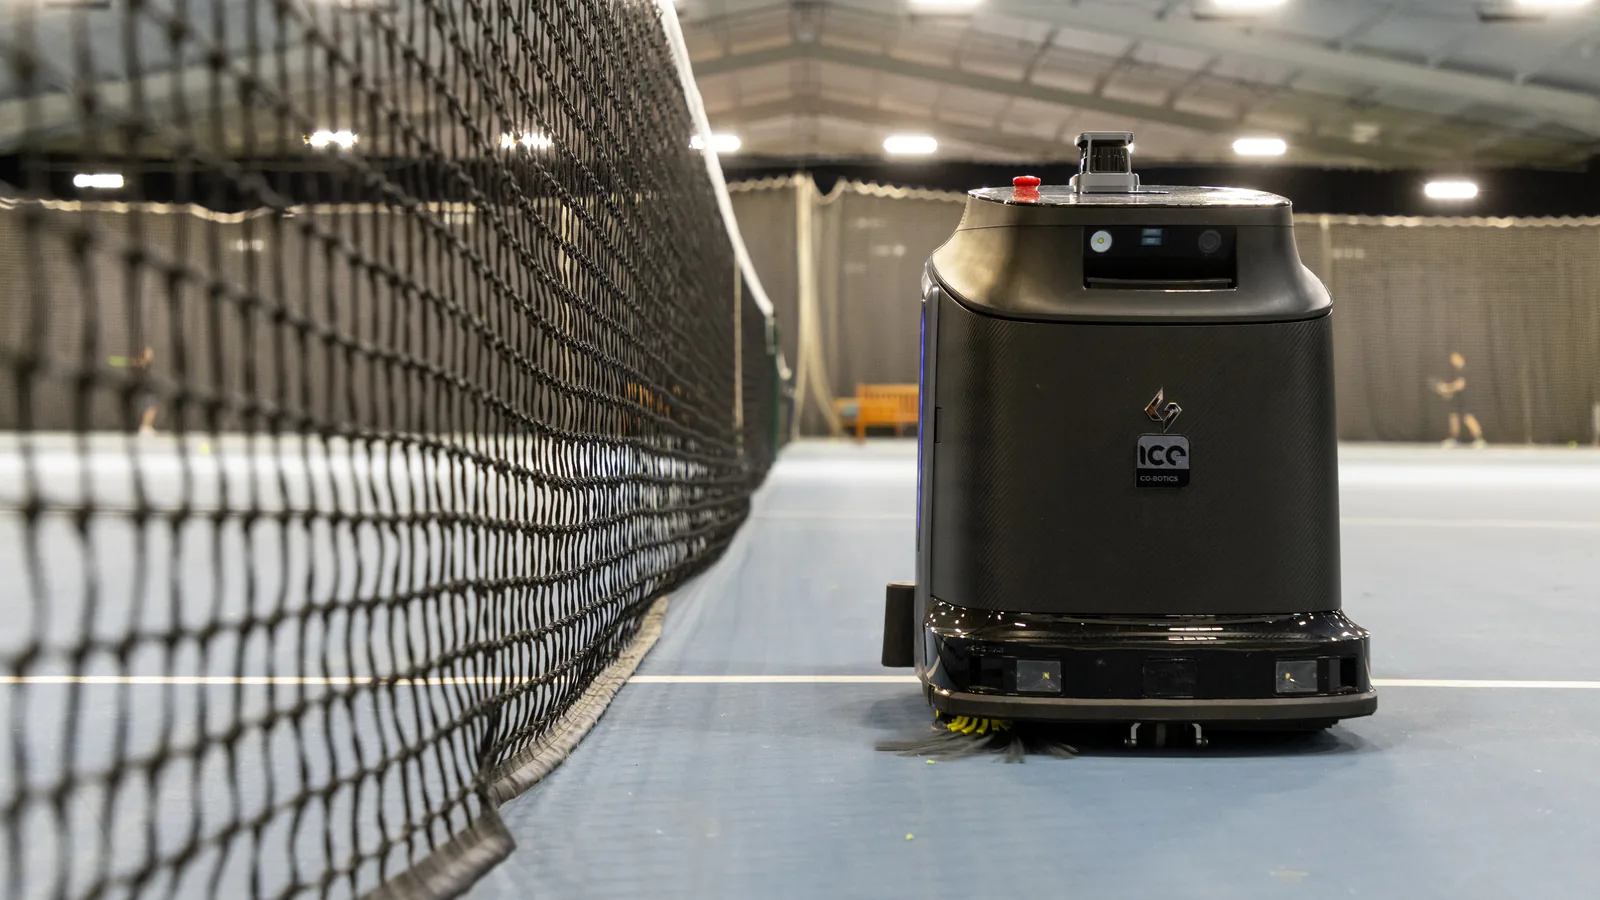
| Zunanje poti, ploščadi in okolica igrišč | Beetle Pro | Namenjen pometanju notranjih in zunanjih površin |
| Knjižnica in prostori s preprogami | Vacuum 40 | Specializiran za sesanje preprog |
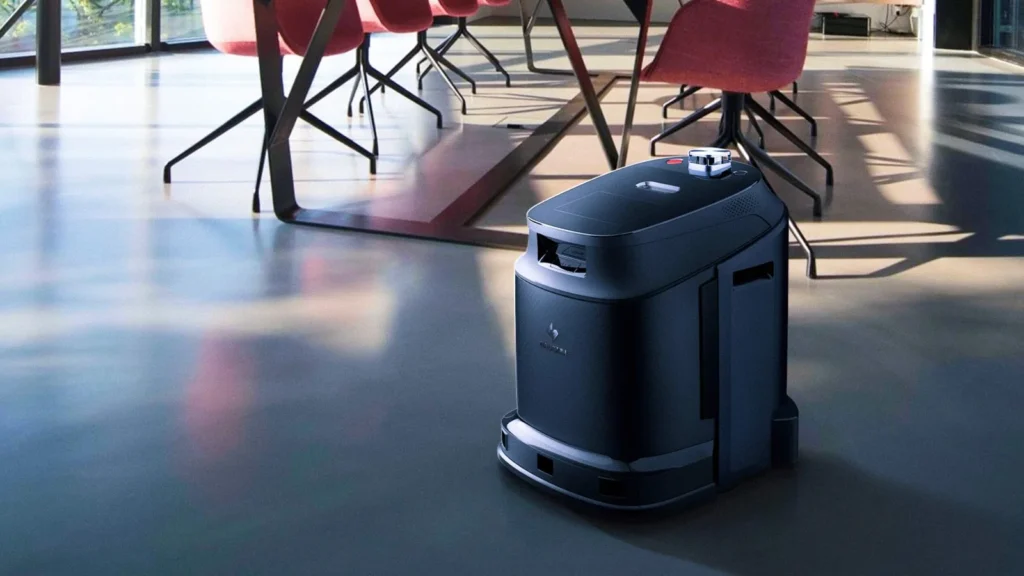
Phantas v eni kompaktni napravi združuje krtačenje, sesanje, pometanje in suho brisanje, zato lahko dela tako na trdih tleh kot na preprogah.
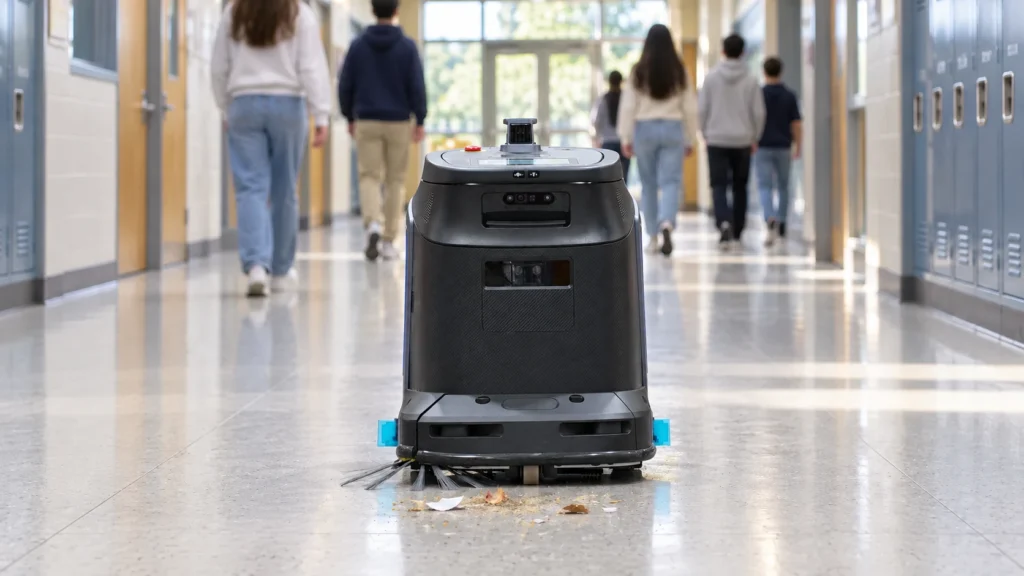
V šolah so posebej uporabne štiri njegove lastnosti. Zaradi kompaktnih mer lahko v učilnicah zapelje pod mize, kjer večji roboti težje pridejo zraven. V večnadstropnih objektih lahko sam uporablja dvigalo, zato ni nujno, da ima vsaka etaža svojega robota. Deluje tiho; v tihem načinu raven hrupa ne preseže 60 dB. S ciljnim čiščenjem pa se osredotoči na zaznano umazanijo, namesto da bi vedno čistil celotno površino, s čimer zmanjša porabo vode in elektrike.
S polnilnimi oziroma delovnimi postajami se dodatno zmanjša potreba po posegih osebja. Phantas zazna že približno 20 mm velike ovire, zato se zna odzvati tudi na torbe, plastenke, pisala in druge predmete, ki pogosto ostanejo na tleh.
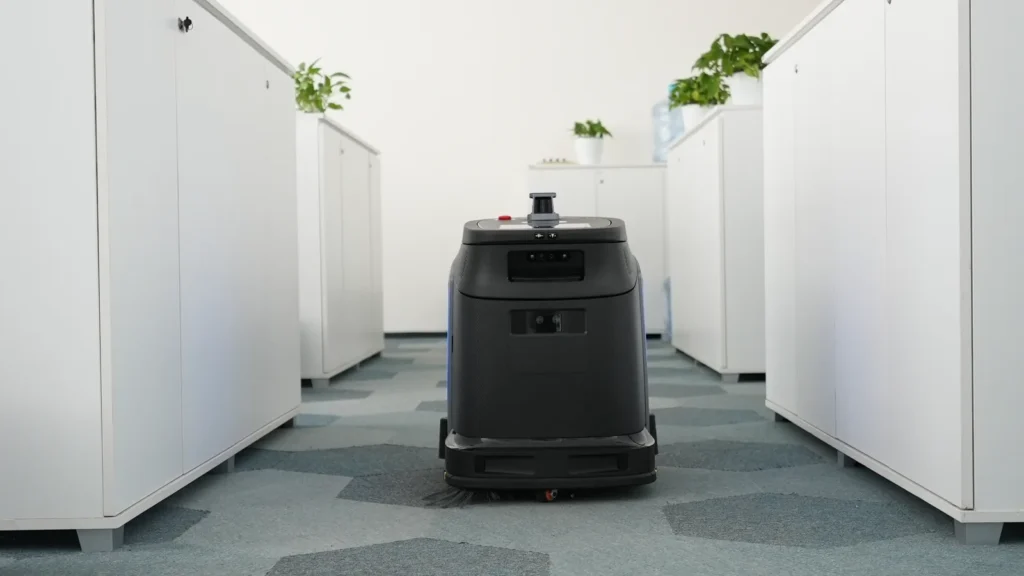
Uporabnik, ki Phantas uporablja v jedilnici, je njegovo delo med mizami in stoli opisal takole:
Phantasa imamo v jedilnici in dela pet noči na teden. Pri nas je približno 40 miz in nekje 370 kvadratov površine, pa se kar dobro znajde. Če zvečer dvignemo stole na mize, naredi praktično celo površino. (…) Seveda potem okoli nog miz in stolov ostane nekaj malega, ampak pri nas je tega za približno deset minut ročnega dela.
Uporabnik robota Gausium Phantas
Enak princip je uporaben v učilnicah. Če se ob koncu pouka stoli dvignejo na mize, robot dobi dostop do večine tal, osebju pa ostanejo predvsem robovi in območja neposredno ob nogah pohištva.
Mira med enim prehodom hkrati pometa in krtači. Gausium jo umešča predvsem v učilnice, knjižnice, hodnike in druge notranje prostore s podobnimi zahtevami.
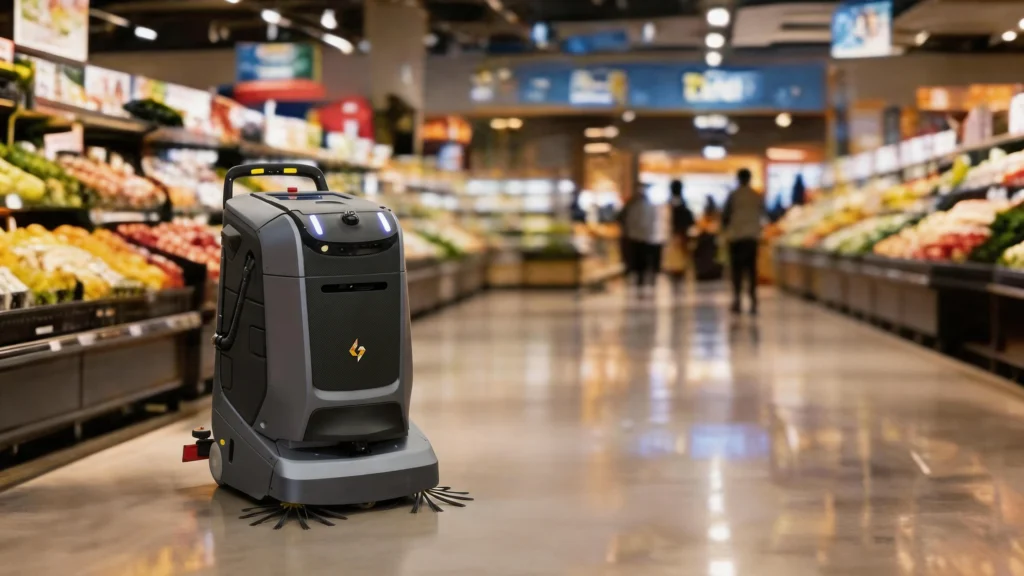
Za šolsko okolje sta posebej zanimivi dve lastnosti. Funkcija Drop & Go omogoča, da se robot prilagodi spremenjeni razporeditvi prostora ali začasni postavitvi za prireditev brez ponovnega kartiranja. To je uporabno v šolah, kjer se dvorane in skupni prostori čez leto večkrat preuredijo.
Druga prednost je samočiščenje sistema za umazano vodo, zaradi katerega je ob koncu dela manj ročnega vzdrževanja. Kompaktno ohišje in dobra okretnost Miri omogočata vožnjo skozi ožje prehode in bolj zapolnjene notranje prostore, pri tem pa deluje dovolj tiho za uporabo v času pouka.
Omnie je namenjen bolj zahtevnim in prometnim okoljem. Gausium ga med drugim umešča v šolske kampuse, muzeje in razstavne prostore.
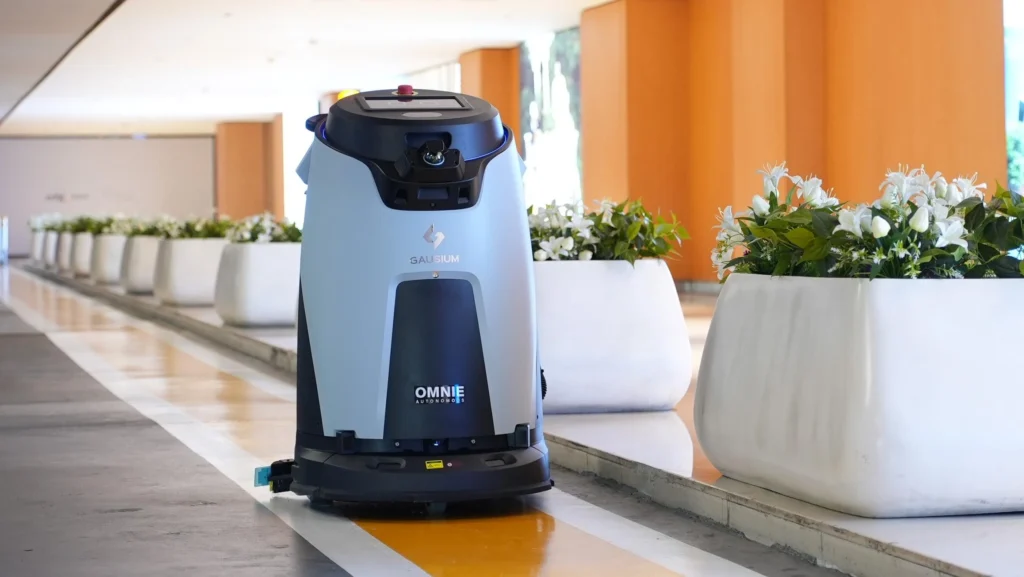
S pomočjo umetne inteligence lahko ciljno zazna razsute smeti in razlite tekočine ter očisti predvsem območja, kjer je to potrebno. Sistem za izogibanje oviram mu omogoča varno premikanje med učenci, obiskovalci in drugimi ljudmi, 3D LiDAR pa zagotavlja stabilno navigacijo tudi v večjih prostorih in pri slabši osvetlitvi.
Zaradi tega je primeren za jedilnice, telovadnice in druge prometnejše skupne površine.
Pri telovadnicah z lesenim podom pa primernosti ne predpostavljajte. Pred uporabo vedno preverite, ali je konkretna talna obloga navedena med podprtimi podlagami izbranega modela.
Če ima šola podzemno garažo, je ta pogosto ena najdaljših neprekinjenih čistilnih poti v celotnem objektu. Vozila prinašajo tako suh pesek kot mokro umazanijo, zato je velika prednost, če robot oboje odstrani v istem prehodu.
Marvel je zasnovan prav za takšne naloge. Hkrati pometa in krtači, njegova rezervoarja in baterija pa omogočajo daljše neprekinjeno delo. Ima 80-litrski rezervoar za čisto in 70-litrski za umazano vodo ter z enim polnjenjem deluje približno od 5 do 10 ur.
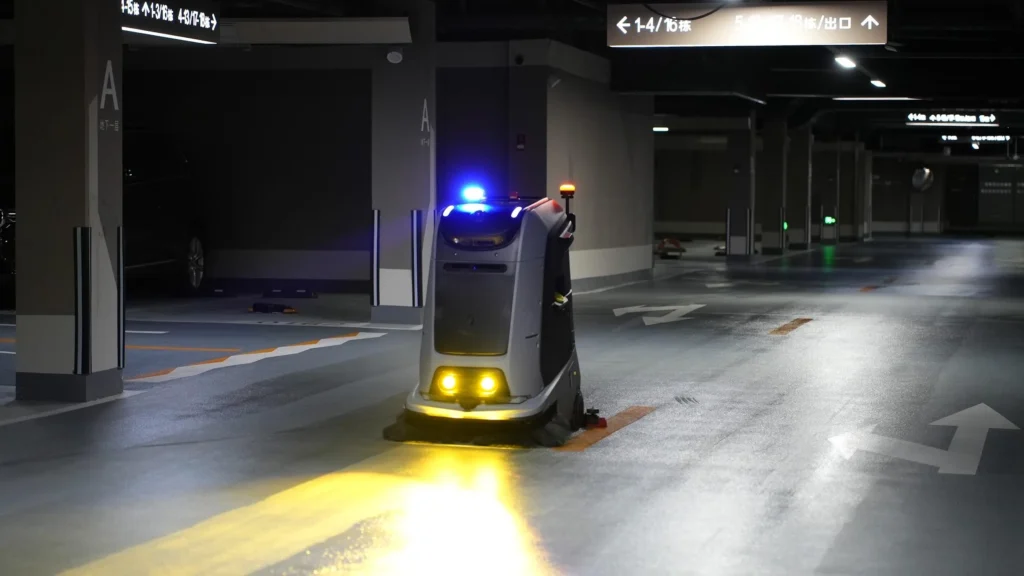
Na daljših poteh to pomeni manj prekinitev zaradi praznjenja, dolivanja ali polnjenja.
Tudi v garaži je pomembna izbira termina. Robot naj dela predvsem med poukom, ko je prihodov in odhodov manj, izogiba pa naj se jutranji in popoldanski prometni konici.
Marvel uporablja podobno samočistilno zasnovo kot Mira, zato je po zaključeni nalogi potrebnega manj ročnega izpiranja.
Pesek, listje in druga zunanja umazanija se neprestano prenašajo v šolske prostore. Če čistite samo notranjost, zato vedno znova odstranjujete umazanijo, ki prihaja z istih zunanjih površin.
Beetle Pro je namenjen pometanju zunaj in znotraj. Z močnim vsesavanjem pobira fini prah, običajne smeti in večje odpadke, čisti blizu robov ter nadzoruje dvigovanje prahu med delom.
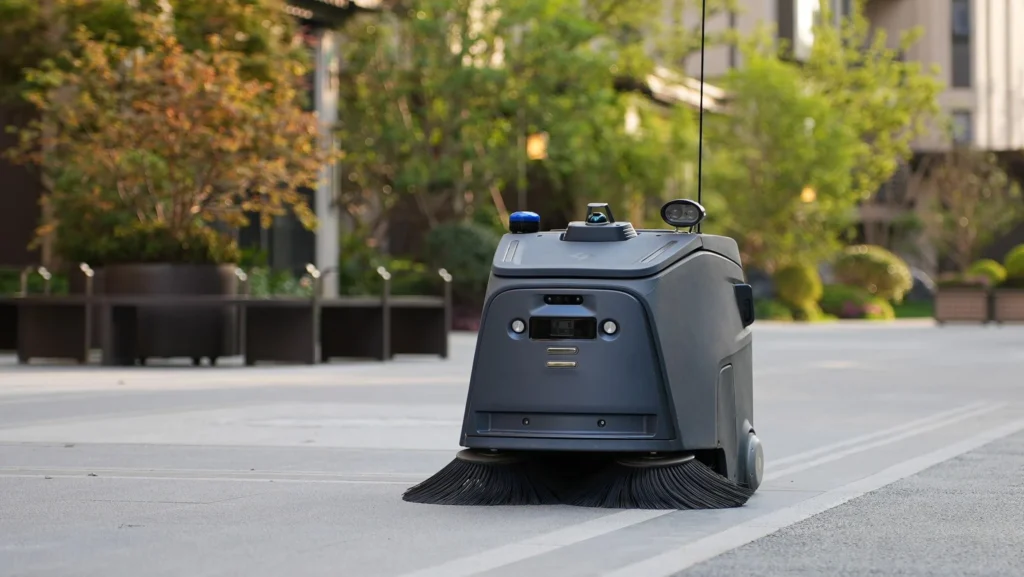
Gre za pometalni robot, zato tal ne krtači. Pred uvedbo preverite tudi, ali je konkretna zunanja podlaga med površinami, ki jih proizvajalec podpira.
Knjižnice, čitalnice in nekateri upravni prostori imajo pogosto preproge, kjer klasični roboti za mokro krtačenje niso prava izbira.
Vacuum 40 je namenjen sesanju različnih vrst preprog v ploščah. Opremljen je s filtrom zraka razreda H13 in deluje dovolj tiho, da ne moti uporabnikov prostora. Filter H13 po standardu EN 1822-1 zadrži najmanj 99,95 % najtežje ulovljivih delcev.
To je pri sesanju pomembno, saj lahko slabše filtrirani sesalniki drobne delce ponovno vračajo v prostor. Med dodatnimi možnostmi Vacuum 40 so tudi čiščenje oziroma vlaženje zraka ter difuzija dišav.
Gausiumovi roboti se že uporabljajo v različnih izobraževalnih ustanovah:
Kako Scrubber 50 in Phantas čistita kampus Pomorske univerze v Šanghaju, prikazuje spodnji posnetek v angleščini.
Tudi najbolj primeren robot lahko daje slabše rezultate, če dela ob napačnem času. Šolski urnik razpoložljiva časovna okna za čiščenje razdeli na več krajših obdobij.
Pri uvedbi robotov na več lokacijah ne gre več samo za nakup strojev, ampak za standardizacijo procesa. Na vsaki stopnji je smiselno najprej dokazati, da rešitev deluje, in šele nato širiti sistem.
| Stopnja | Kaj mora pokazati | Naslednja odločitev |
|---|---|---|
| Ena pilotna stavba | Ali robot z malo posegi v razpoložljivem času zanesljivo očisti izbrano pot | Model, termin čiščenja, rutina dela in način beleženja rezultatov |
| 5 do 10 podobnih šol | Ali lahko isti standard poti in usposabljanja prenesete na druge lokacije | Standardni model za posamezno vrsto poti |
| Več kot 20 šol | Ali lahko vodja na enem mestu spremlja opravljene naloge na vseh lokacijah | Skupna poročila, načrt potrošnega materiala in postopek ob okvarah |
| Vse šole v občini ali regiji | Ali se poti dovolj hitro prilagajajo spremembam urnikov, prireditvam in počitnicam | Odgovorna oseba ter določen ritem posodabljanja poti na vsaki lokaciji |
Pri oblikovanju skupin se zato osredotočite na vrsto poti in ne zgolj na število šol. Jedilnice osnovnih šol, telovadnice, skupni prostori in upravni deli imajo pogosto podobne zahteve. Enoten model za podobno vrsto poti bistveno poenostavi upravljanje večje flote.
Robot je najbolj uporaben pri obsežnem, ponovljivem delu. Naloge, ki zahtevajo presojo ali natančno ročno delo, ostanejo ljudem.
| Naloga | Kdo jo opravi | Zakaj |
|---|---|---|
| Obsežne ponovljive poti po tleh | Robot | Velika površina in vsak dan podobna pot |
| Sanitarije in dopolnjevanje materiala | Osebje | Potrebna sta pregled in natančno delo |
| Dotikane površine in odpadki v učilnicah | Osebje | Veliko pohištva in vsak dan drugačne razmere |
| Razlitja in čiščenje po dogodkih | Osebje | Potreben je takojšen odziv |
| Stopnice in stopnišča | Osebje | Robot jih ne more premagati |
| Evidenca poti in opravljenega dela | Robot in oblačna platforma | Digitalne podatke je lažje preverjati in primerjati |
Robot ni primeren za prav vsako površino ali nalogo. Stopnice in stopnišča ostanejo ročno delo, enako velja za sanitarije in nujno čiščenje razlitij med odmori. Majhne učilnice z zelo gosto postavljenim pohištvom so običajno primernejše za kasnejšo fazo uvedbe kot za prvi pilot.
Če med etažami ni mogoče uporabljati dvigala in bi moral nekdo robota ves čas ročno prenašati, avtomatizacija takšne poti izgubi velik del smisla. Posebno previdnost zahtevajo tudi lesena tla v telovadnicah. Če določena podlaga ni navedena kot primerna za izbrani model, robota na njej ne uporabljajte.
Ker šole običajno nimajo posebnega tehničnega osebja za robote, mora biti vsakodnevno upravljanje dovolj preprosto, da ga opravijo hišnik in čistilke.
Zagon naloge, praznjenje zbiralnika ter menjava krtač in gumijastih brisalcev so rutinska opravila, ki ne zahtevajo posebnega tehničnega znanja. Med pilotom je smiselno preveriti, ali lahko hišnik vse to opravi samostojno.
Vodja lahko prek oblačne platforme spremlja opravljene naloge in stanje potrošnega materiala na več lokacijah hkrati, zato mu ni treba fizično obiskovati vsake šole. Gausiumovi roboti lahko delujejo tudi ob izpadu internetne povezave; razlike med delovanjem z internetom in brez njega podrobneje pojasnjujemo v članku o čistilnem robotu brez interneta.
Pri Karan & Delfin v Sloveniji prodajamo robote Gausium ter šolam pomagamo izbrati ustrezen model glede na dejanske čistilne poti – od jedilnic in telovadnic do hodnikov, učilnic in upravnih prostorov. Rešitve za pisarne in administrativne dele predstavljamo na strani čistilni roboti za pisarne, za garaže pa na strani čistilni roboti za garažne hiše.
Če želite preveriti, kako bi robot deloval na konkretnih poteh vaše šole, se lahko dogovorite za predstavitev na lokaciji.
Običajno ne. Jedilnica, telovadnica, učilnice, knjižnica in zunanje površine imajo različne talne obloge, različno količino pohištva in različna časovna okna za čiščenje. Zato je pogosto bolj smiselna kombinacija dveh ali treh robotov, na primer Omnie za jedilnico, Phantas za učilnice in Marvel za garažo. Vse modele je mogoče spremljati prek iste platforme.
Najpogosteje jedilnico ali telovadnico. Obe predstavljata večjo površino, čistita se vsak dan in sta zelo vidni, zato pri pilotnem projektu hitro pokažeta dejanski učinek avtomatizacije.
Po stopnicah ne, lahko pa Phantas samostojno uporablja ustrezno povezano dvigalo. To možnost je treba preveriti že pri ogledu objekta. Če povezava z dvigalom ni vzpostavljena, lahko robota med nadstropji z dvigalom prestavlja zaposleni, zato vseeno ni nujno kupiti ločenega robota za vsako etažo.
Odvisno od konkretne talne obloge in modela. Pred uporabo preverite, ali je podlaga navedena na seznamu površin, ki jih izbrani robot podpira.
Za preproge klasični roboti za mokro krtačenje niso prava rešitev. Vacuum 40 je namenjen sesanju preprog v ploščah in uporablja filter H13, Phantas pa lahko poleg trdih tal čisti tudi preproge.
Pri Miri ne nujno. Funkcija Drop & Go ji omogoča nadaljevanje dela tudi ob spremenjeni postavitvi brez novega kartiranja. Pri drugih modelih lahko šola zemljevid po potrebi prilagodi sama prek mobilne aplikacije.
Pri pripravi tega članka smo za urejanje in lekturo uporabili orodja umetne inteligence.